

Dobývání hradu II.
Zvířetice
Podzimní Dobývání hradu chystáme na zřícenině ve Zvířeticích (nedaleko Mladé Boleslavi). Základní úkol je stejný — dorazit na dané GPS souřadnice (14.9159159, 50.468145) a najít v okolí obránce (dopravní kužely). Akce je plánovaná na sobotu 31. října 2026 10-16h, což je také poslední den turistické sezóny. Update 3/11/2026 — Matty-maticians
Lokace
Preference Helhesta byla, ať to není tak daleko od Prahy, což je celkem fér, když všechny 3 týmy byly z Prahy. V průvodci jsem narazil na zříceninu Zvířetice u Mladé Boleslavi, což je aktuální kandidát na pozdní podzim (poslední týden v říjnu 2026).

Týmy
Zatím přislibily účast týmy Helhest a Unidroids. Pokud si i vy chcete udělat výlet a vezmete k tomu svého robota, tak nám dejte vědet. Budeme se těšit!
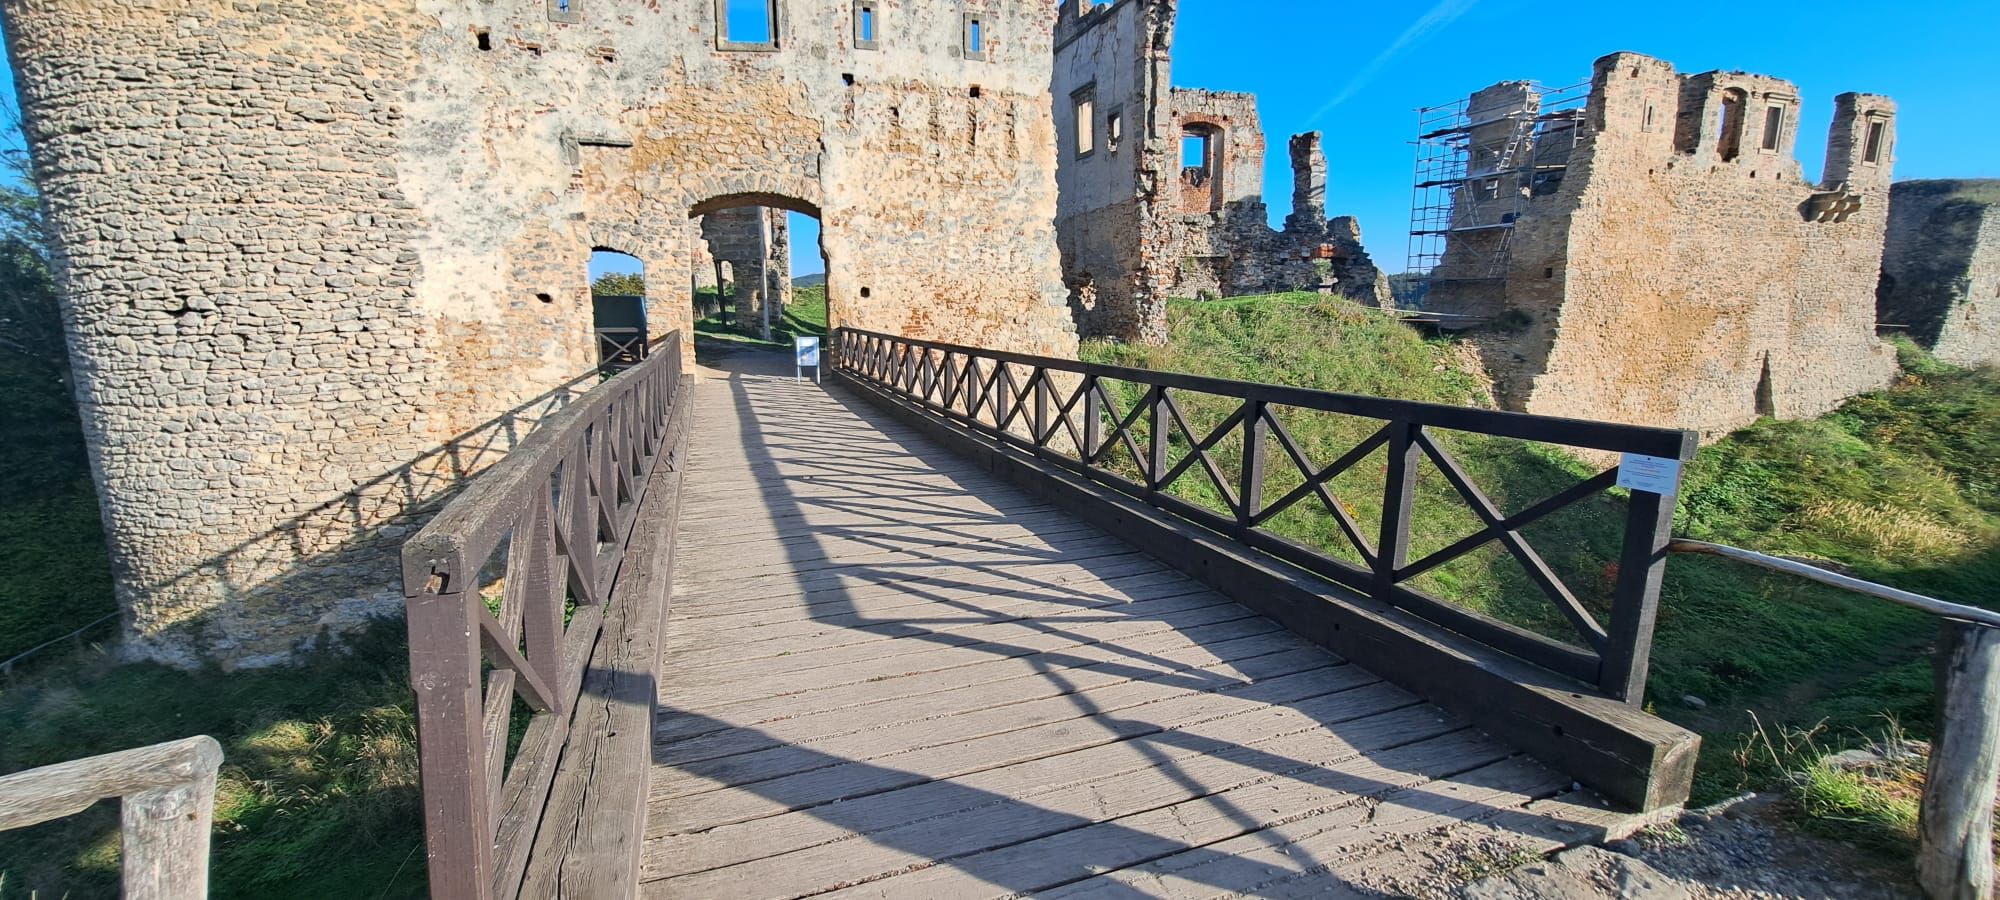
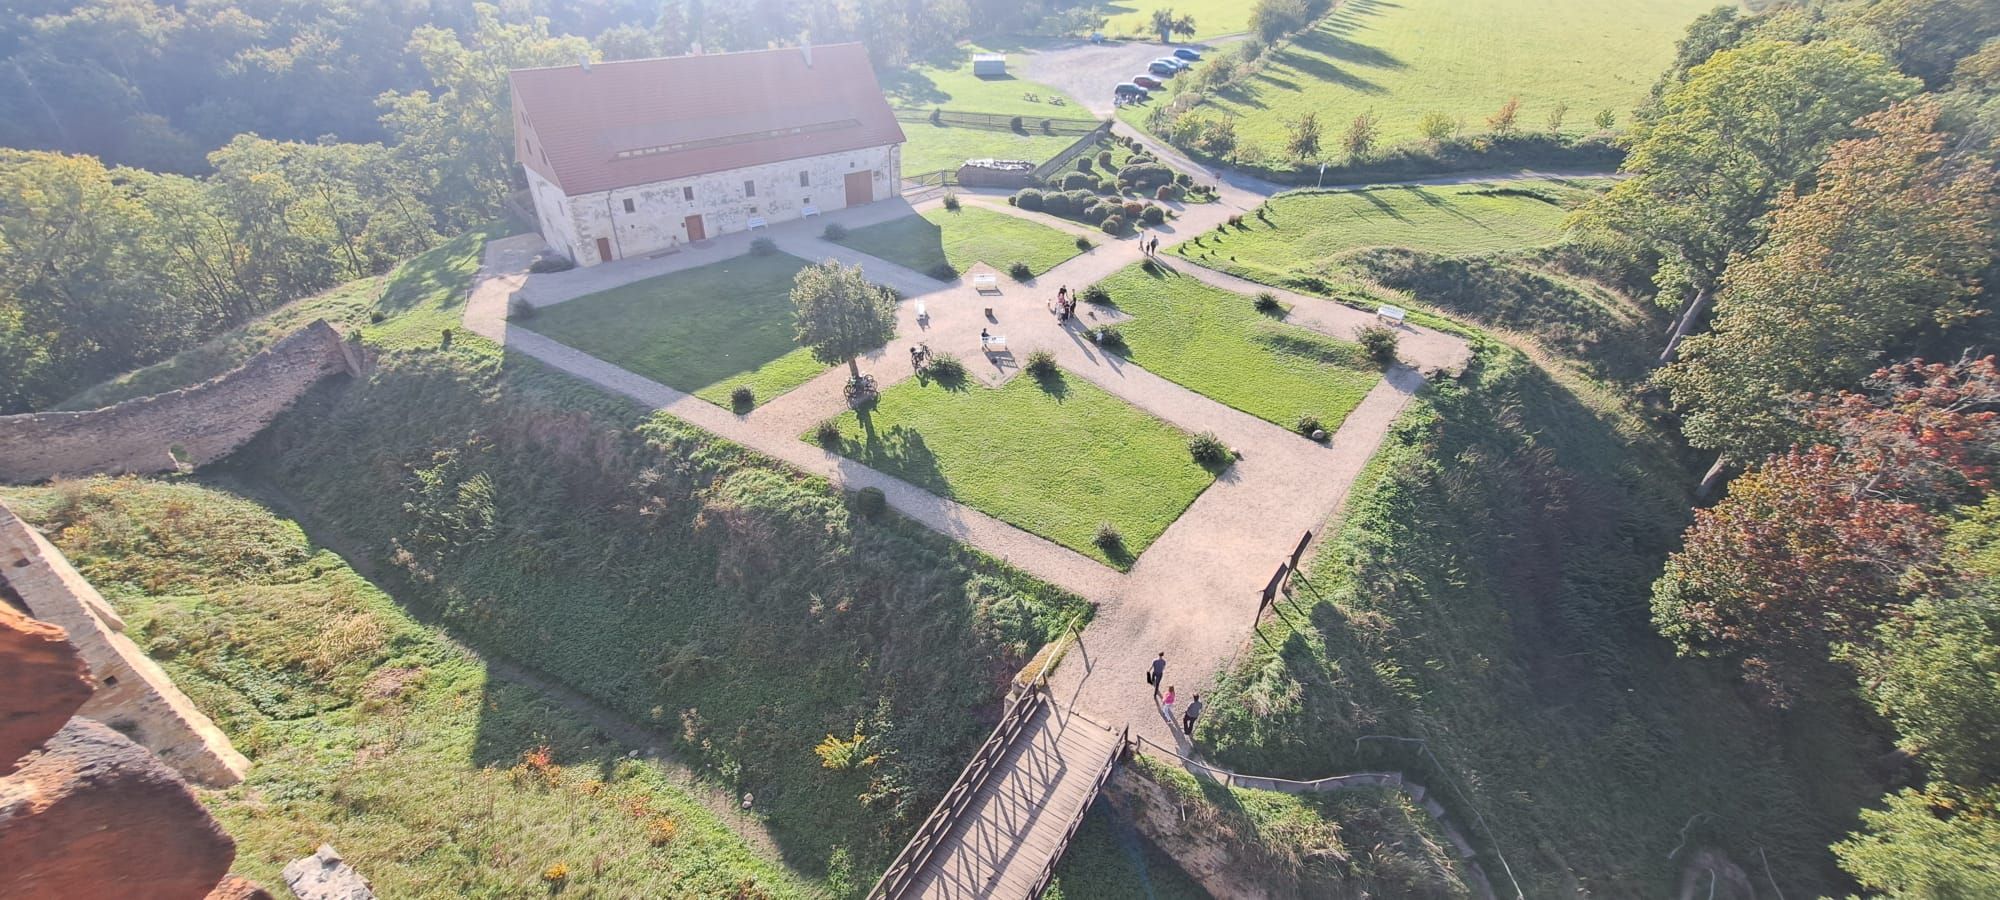
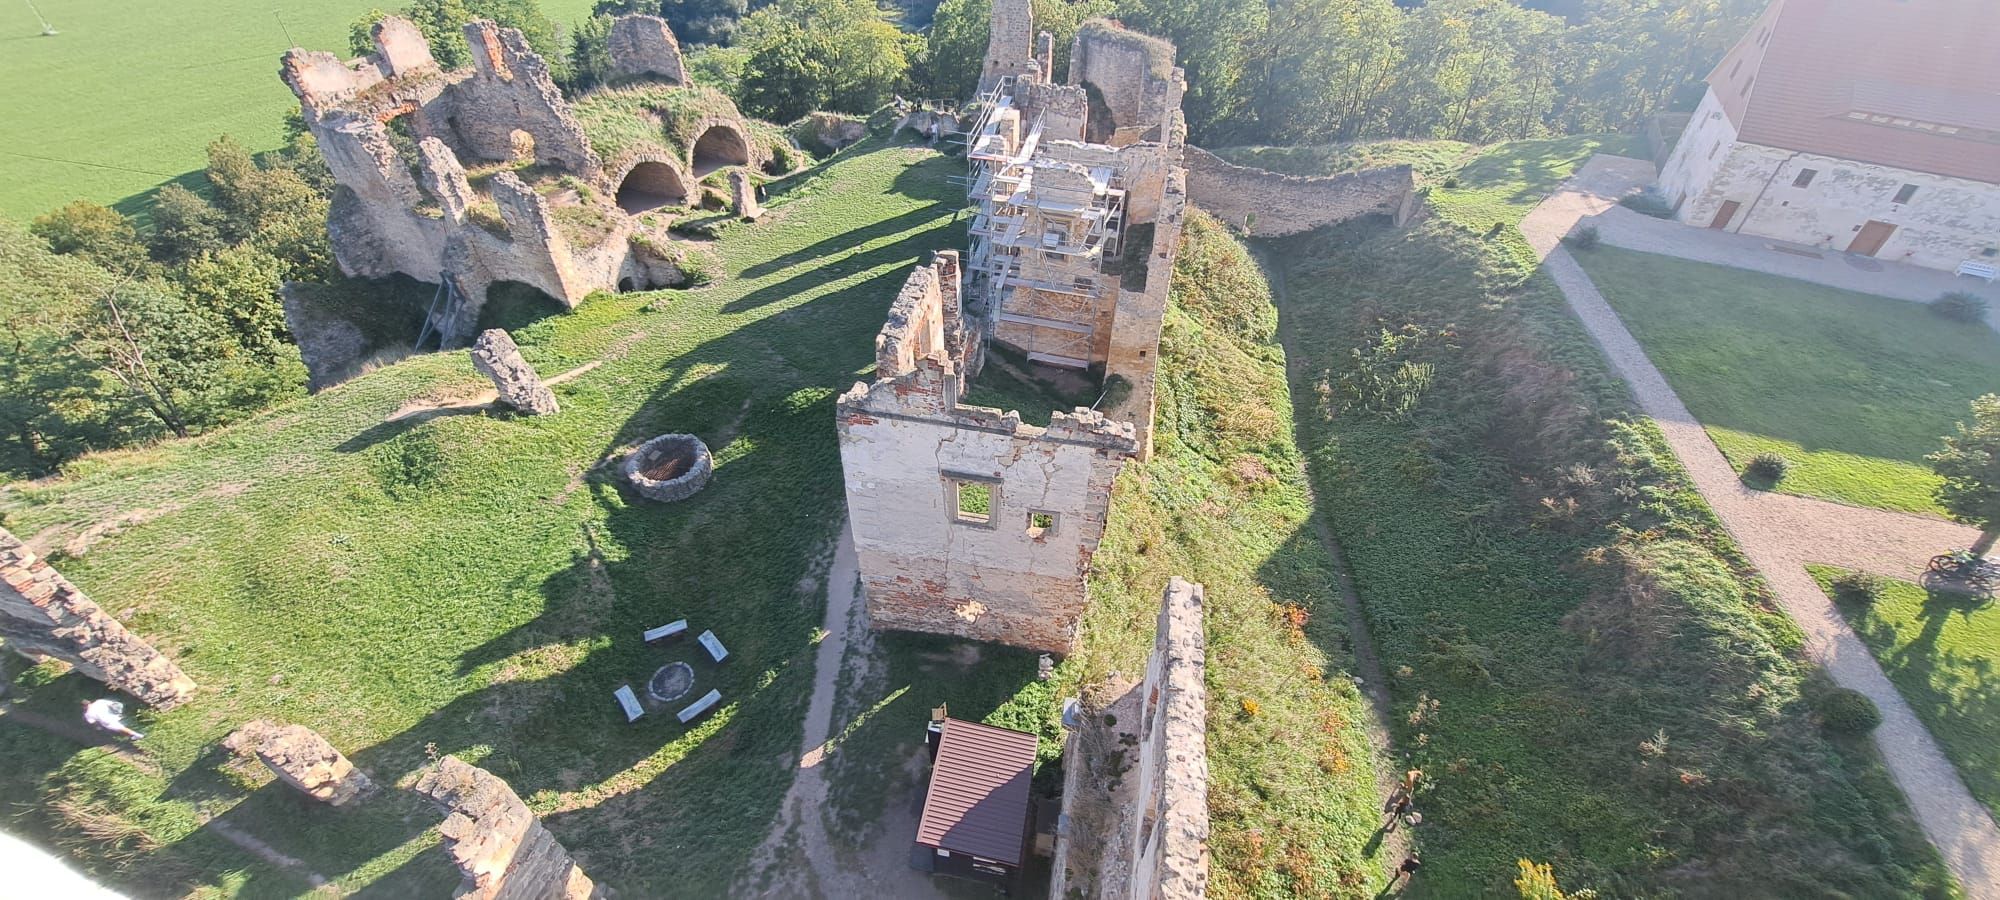
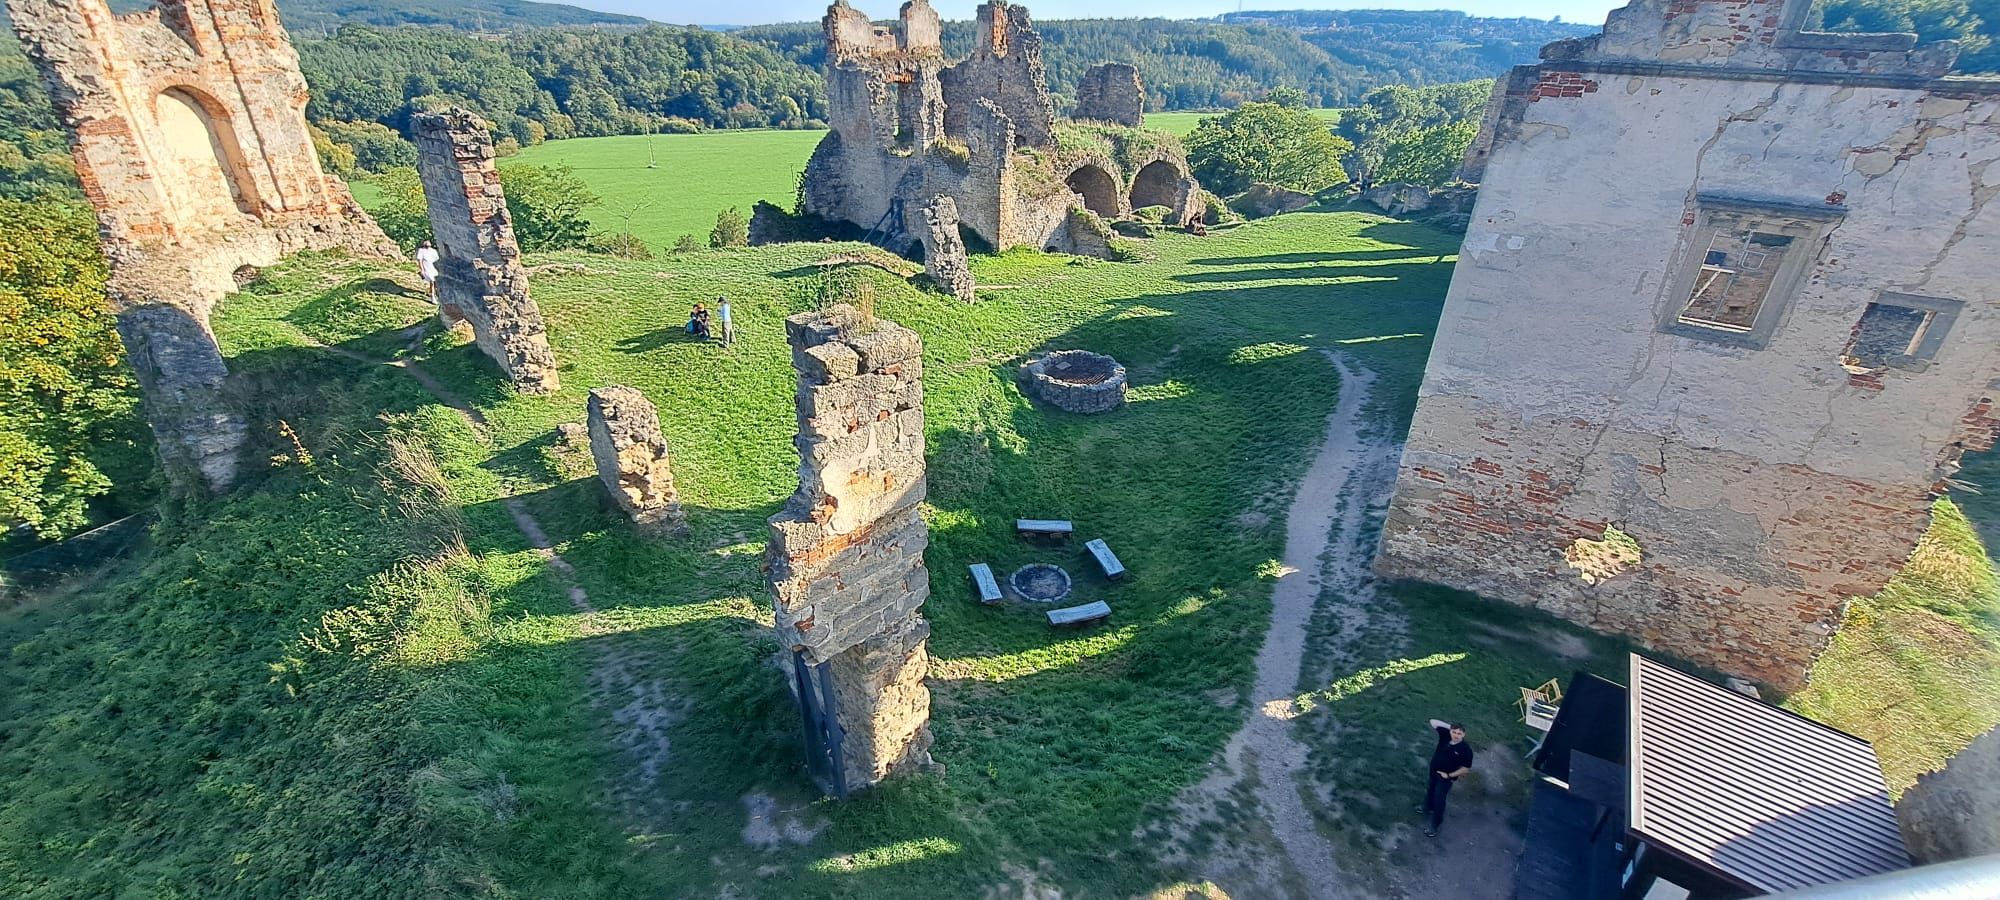
Fotky Unidroids 28/9/2026
|
|
|
|
Pozvánka na sobotu 31/10/2026 a 3D model pro vítěze
Tak nejprve pozvání na tuto sobotu 31. října 2026 na dobývání hradu Zvířetice. Vypadá to na klasickou sestavu Helhest, Unidroids, Matty-maticians (M02)
a referenční soutěžící (Matty M04 a Matty M05). Sraz v 10h na horním parkovišti u zříceniny, pak homologace (STOP tlačítko, kužel v 5m a jeho „dobytí”), následovat bude
dobývání hradu z mostu v prostorách hradu a konečně odpoledne je plánování zdolání kopce (start zatím není definovaný) a dobytí mostu.
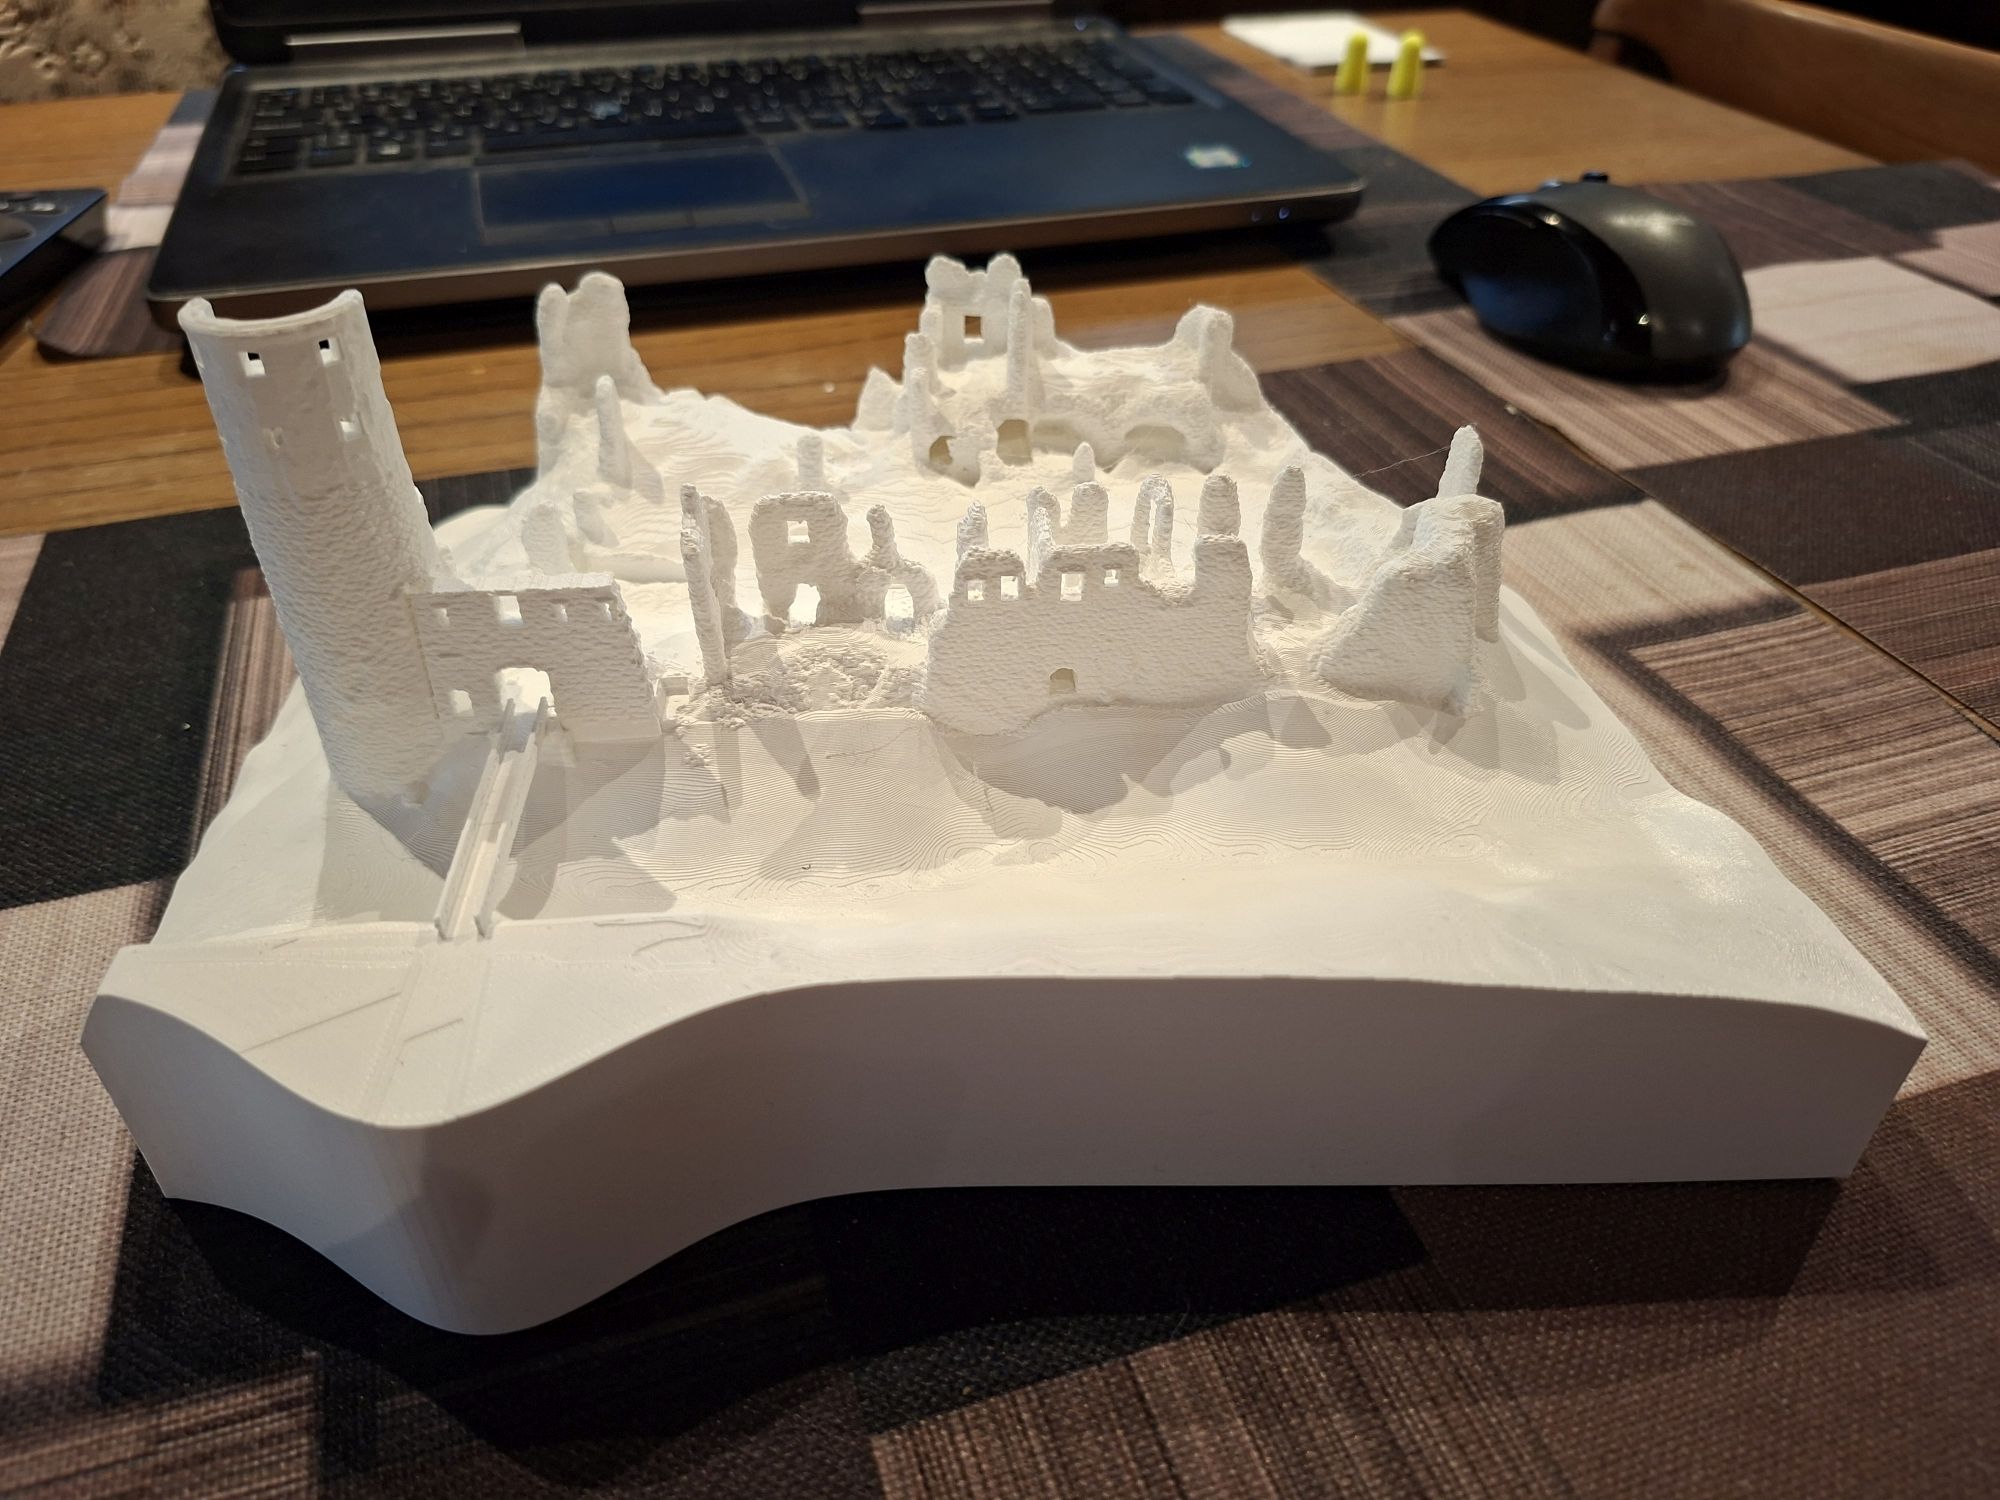
A na co se může vítěz těšit? Tomáš Pícha vytvořil a do soutěže věnoval tento 3D model zříceniny:
Matty M04 video
O soutěži a výsledcích se snad rozepíšu zítra večer, tak alespoň automaticky vygenerované video na základě automaticky vygenerovaného
kódu na hledání kuželů (viz osgar-apps PR #39).
Výsledky DH2
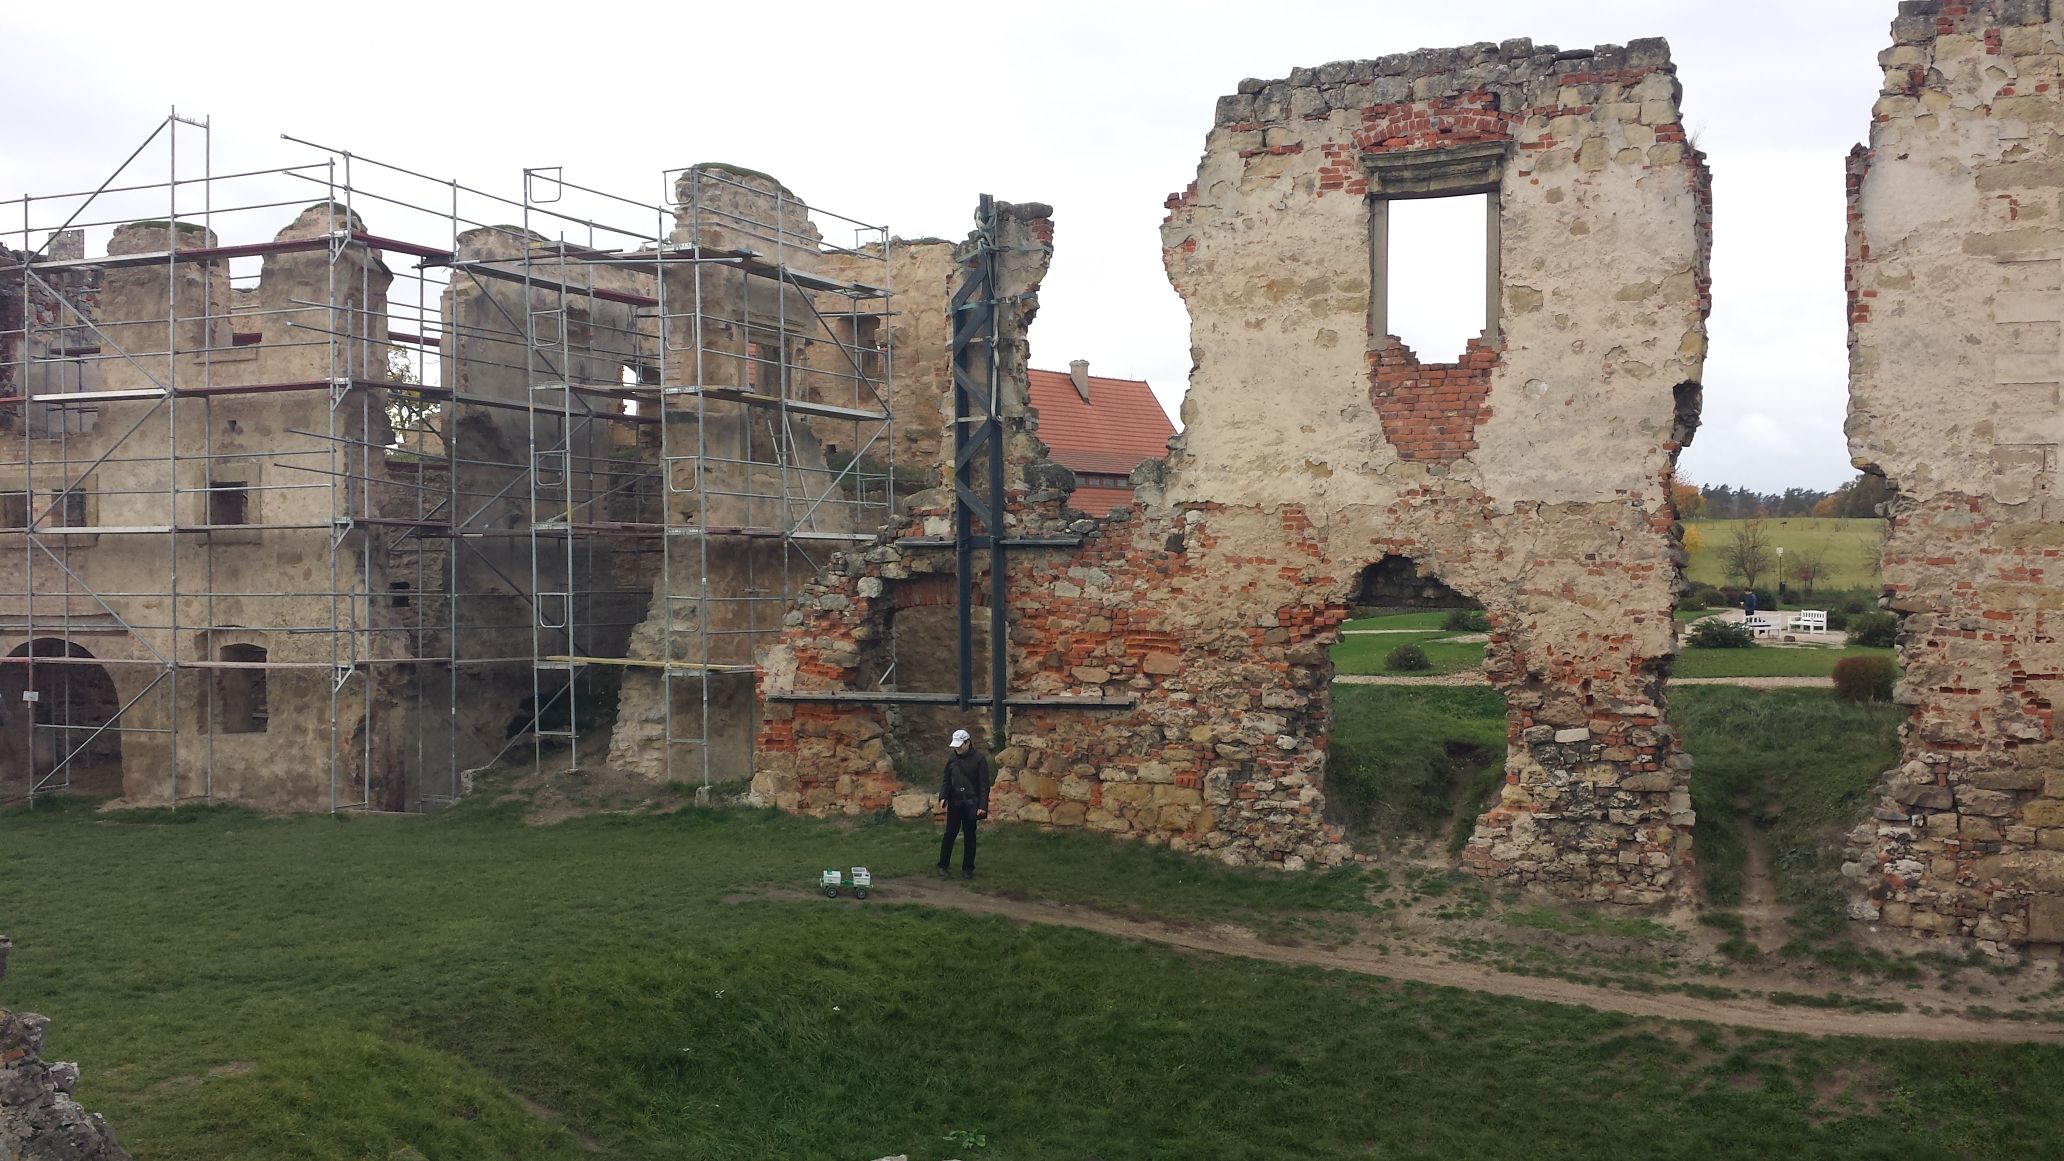
Do Zvířetic jsem dorazil okolo 9h, tj. cca 1h před planovaným příjezdem ostatních, abych se lehce zorientoval a zjistil co nás čeká. Začnu
opravou OSM mapy, aby i další navštěvnící nezůstali stát před značkou zákazu vjezdu do jednosměrky …
Oficiálně se otevírá až 9:30 a toto byl vlastně (skoro) úplně poslední den turistické sezóny 2026.
Moje první dojmy po vstupu do hradu byly: „to nemá cenu, to vůbec nemají šanci roboti vyřešit!”
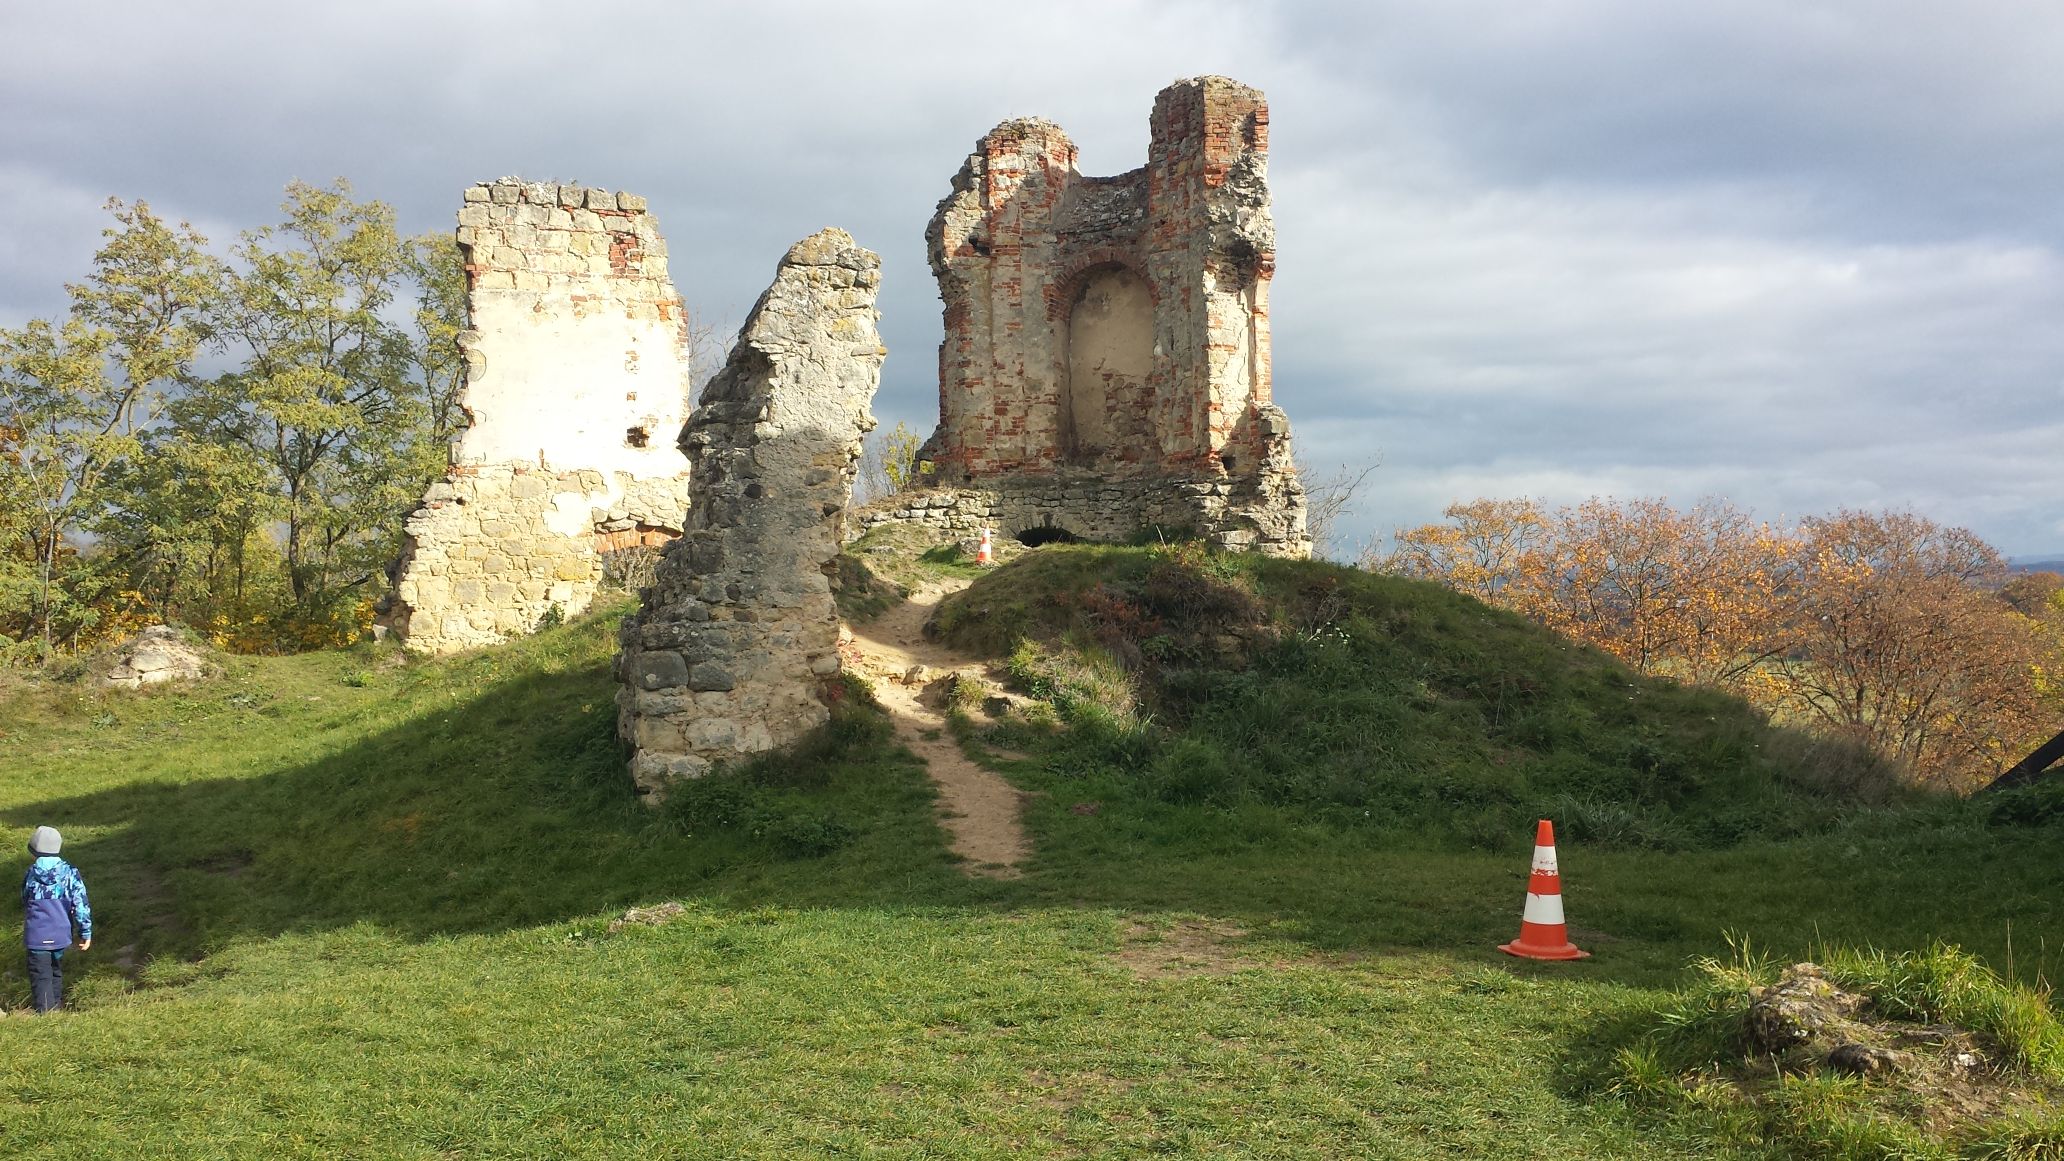
Krátce po 10h dorazily všechny 3 týmy:
- Unidroids
- Helhest — opět dvě auta (HW a SW)
- Matty-maticians
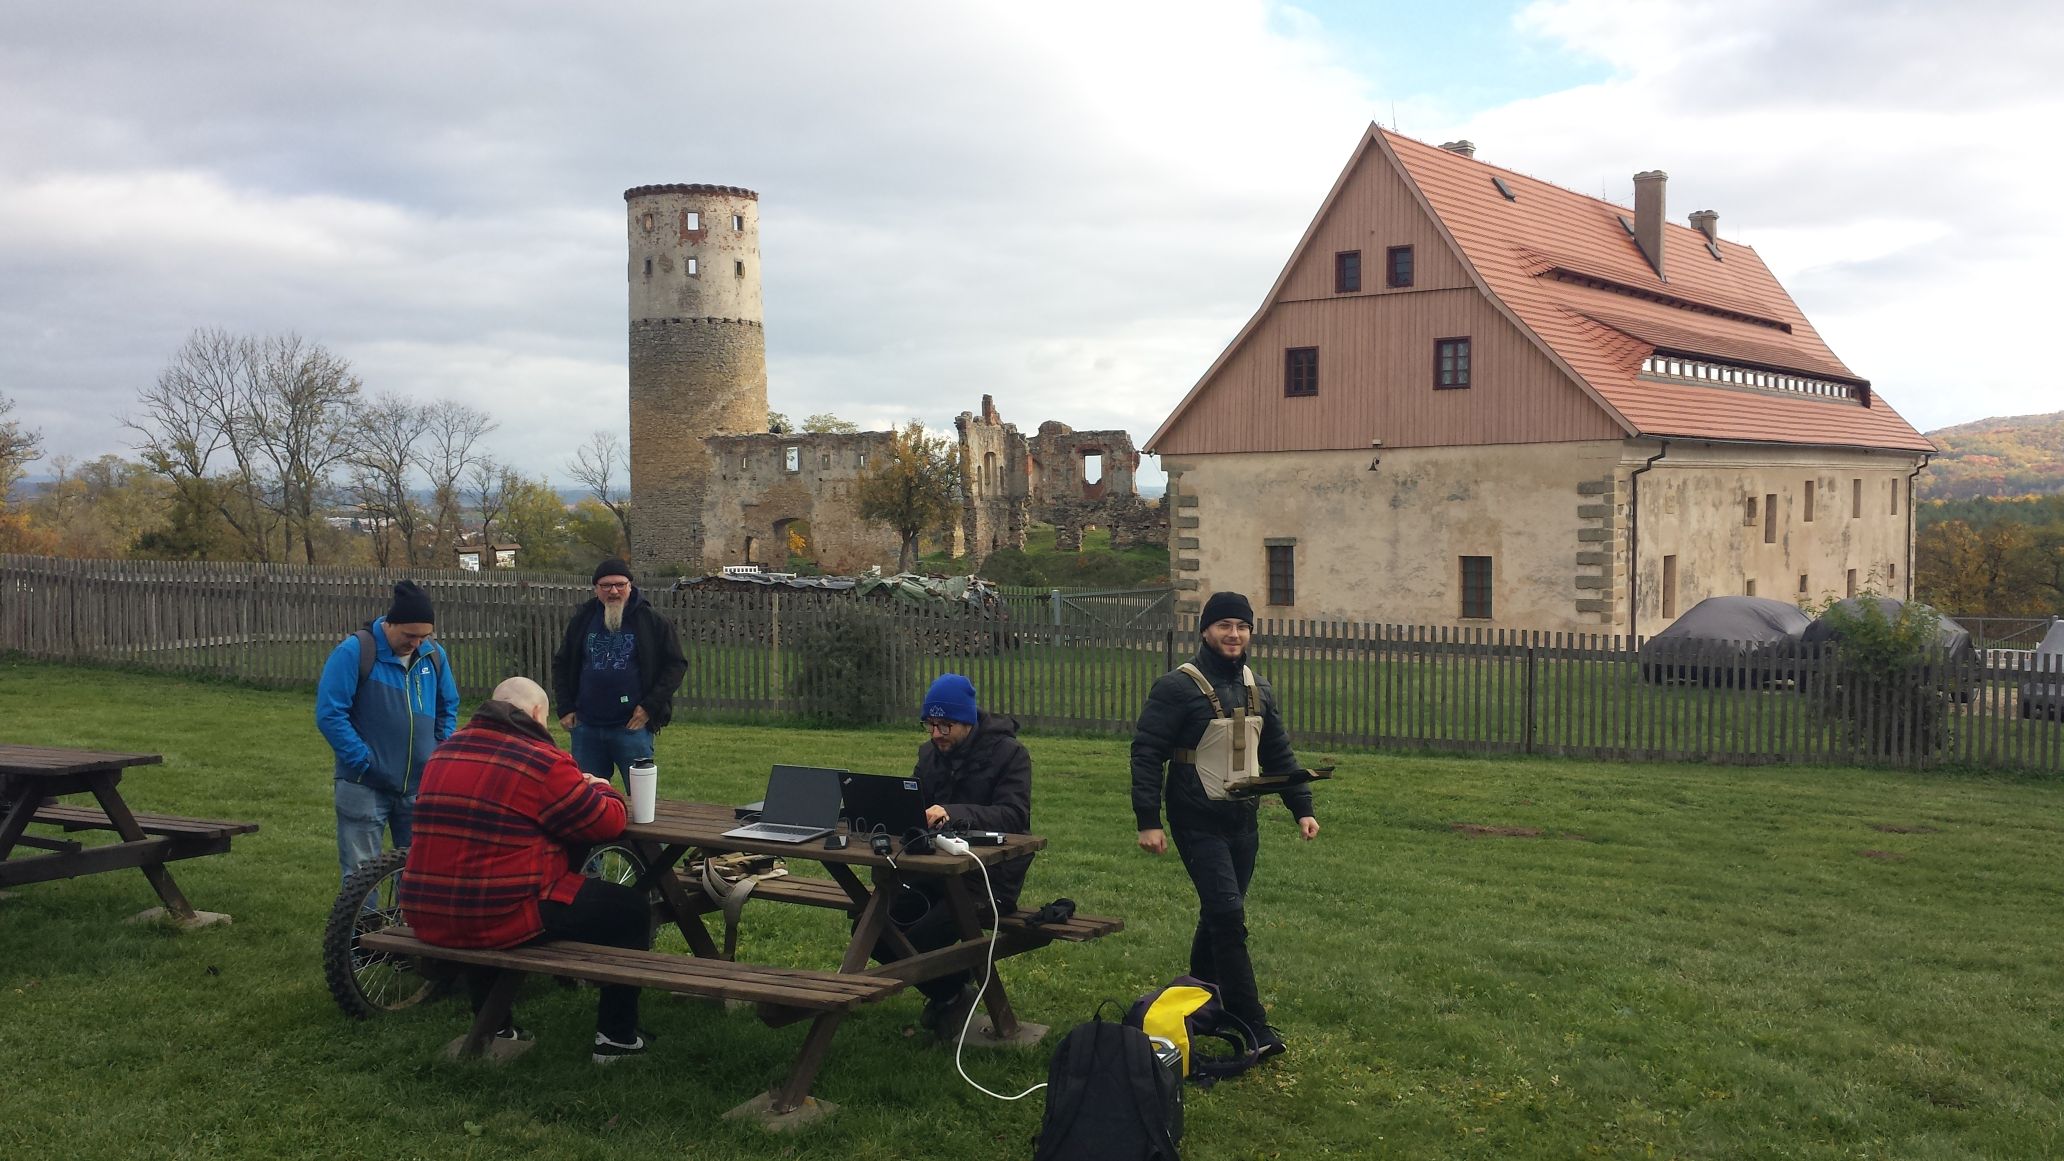
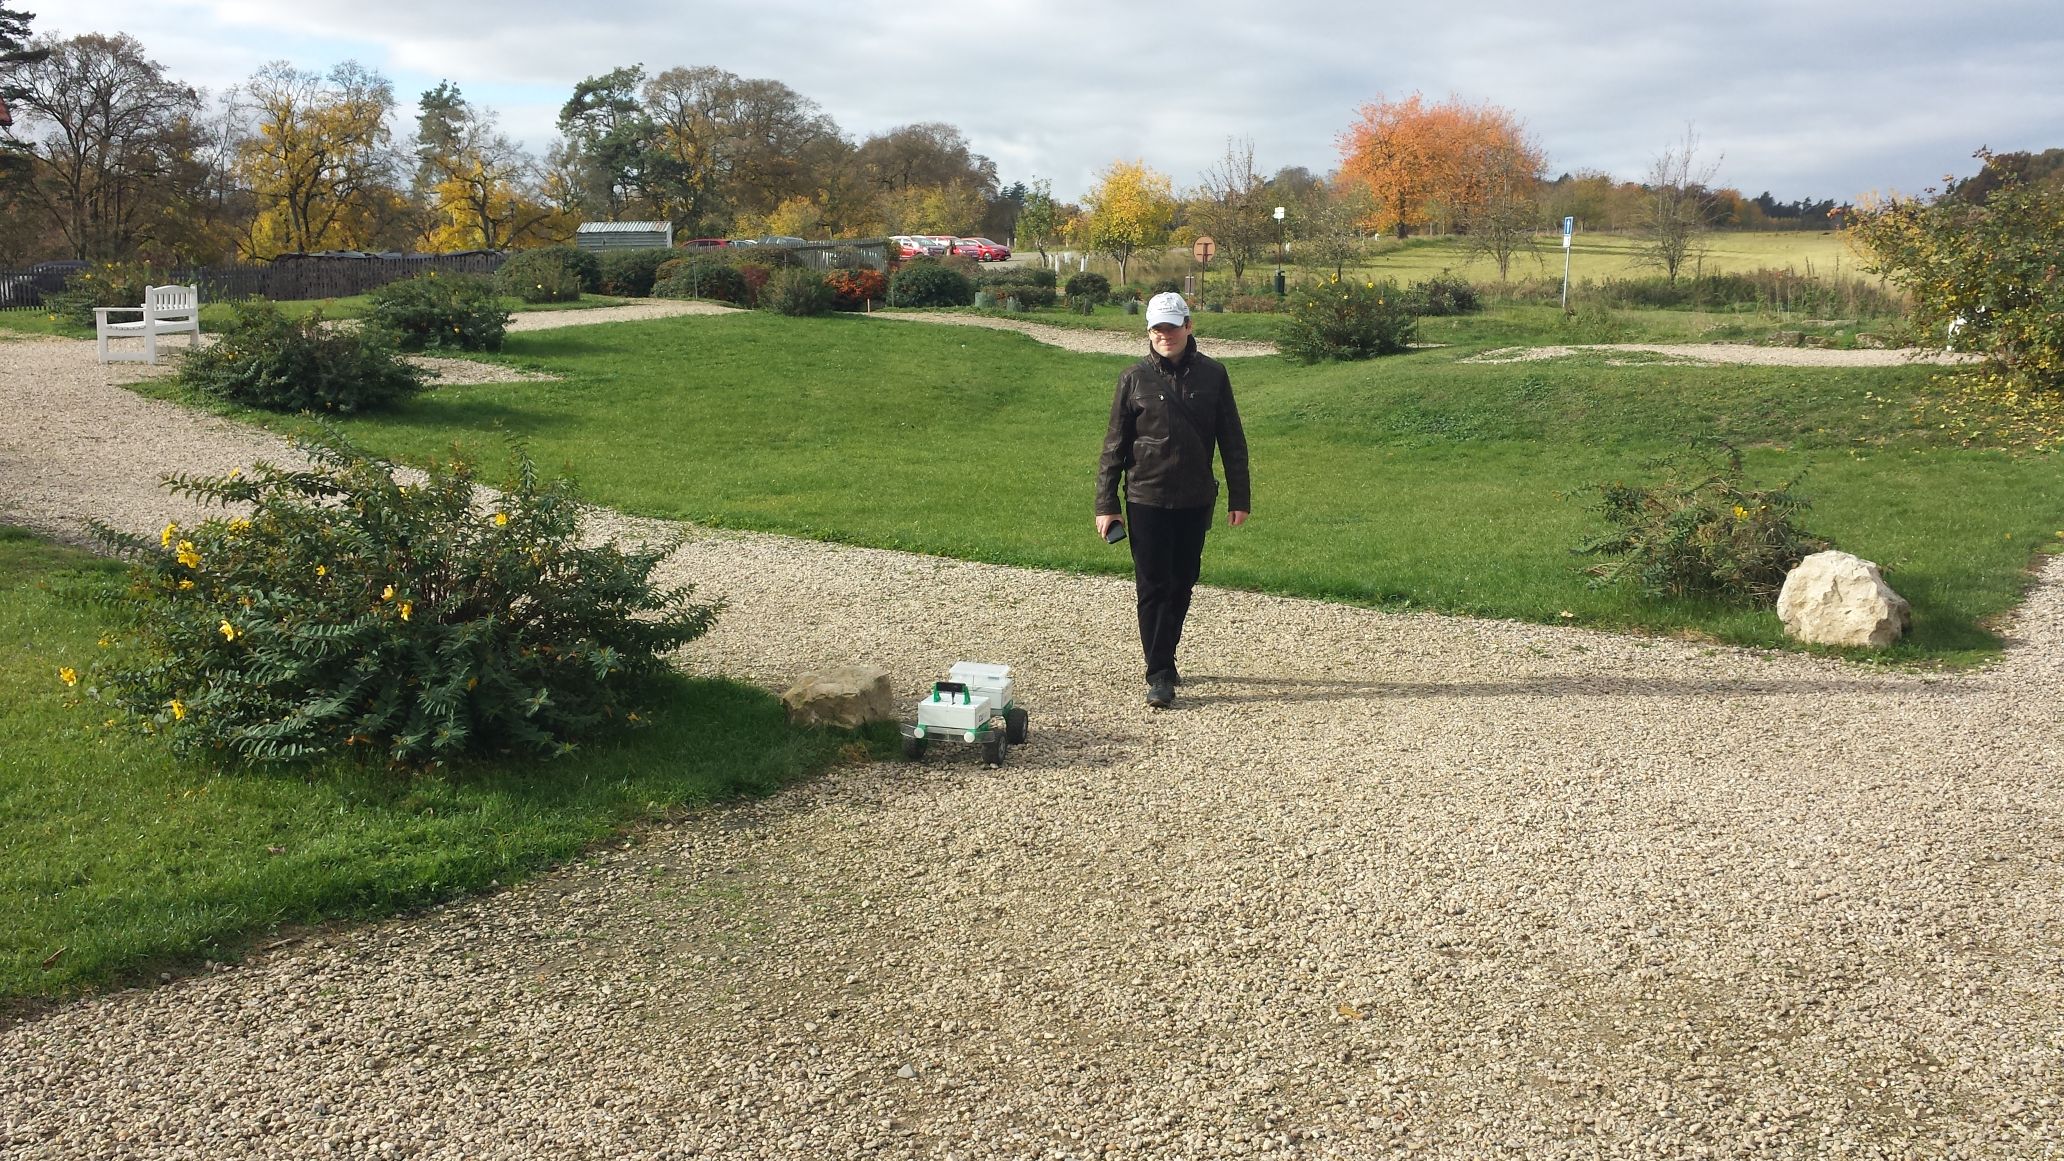
Nástup byl již klasicky pozvolný a tak jsem si vybalil svého „referenčního robota” Matty M04 - Fifinka. Kód na exploraci a hledání kuželů připravila Aya za
poslední dva večery. Uznávám, že jsem měl zásadní výhodu v tom, že jsem měl doma všechny 4 soutěžní kužely. Jen typicky byla večer už tma, takže většina testování byla
indoor.
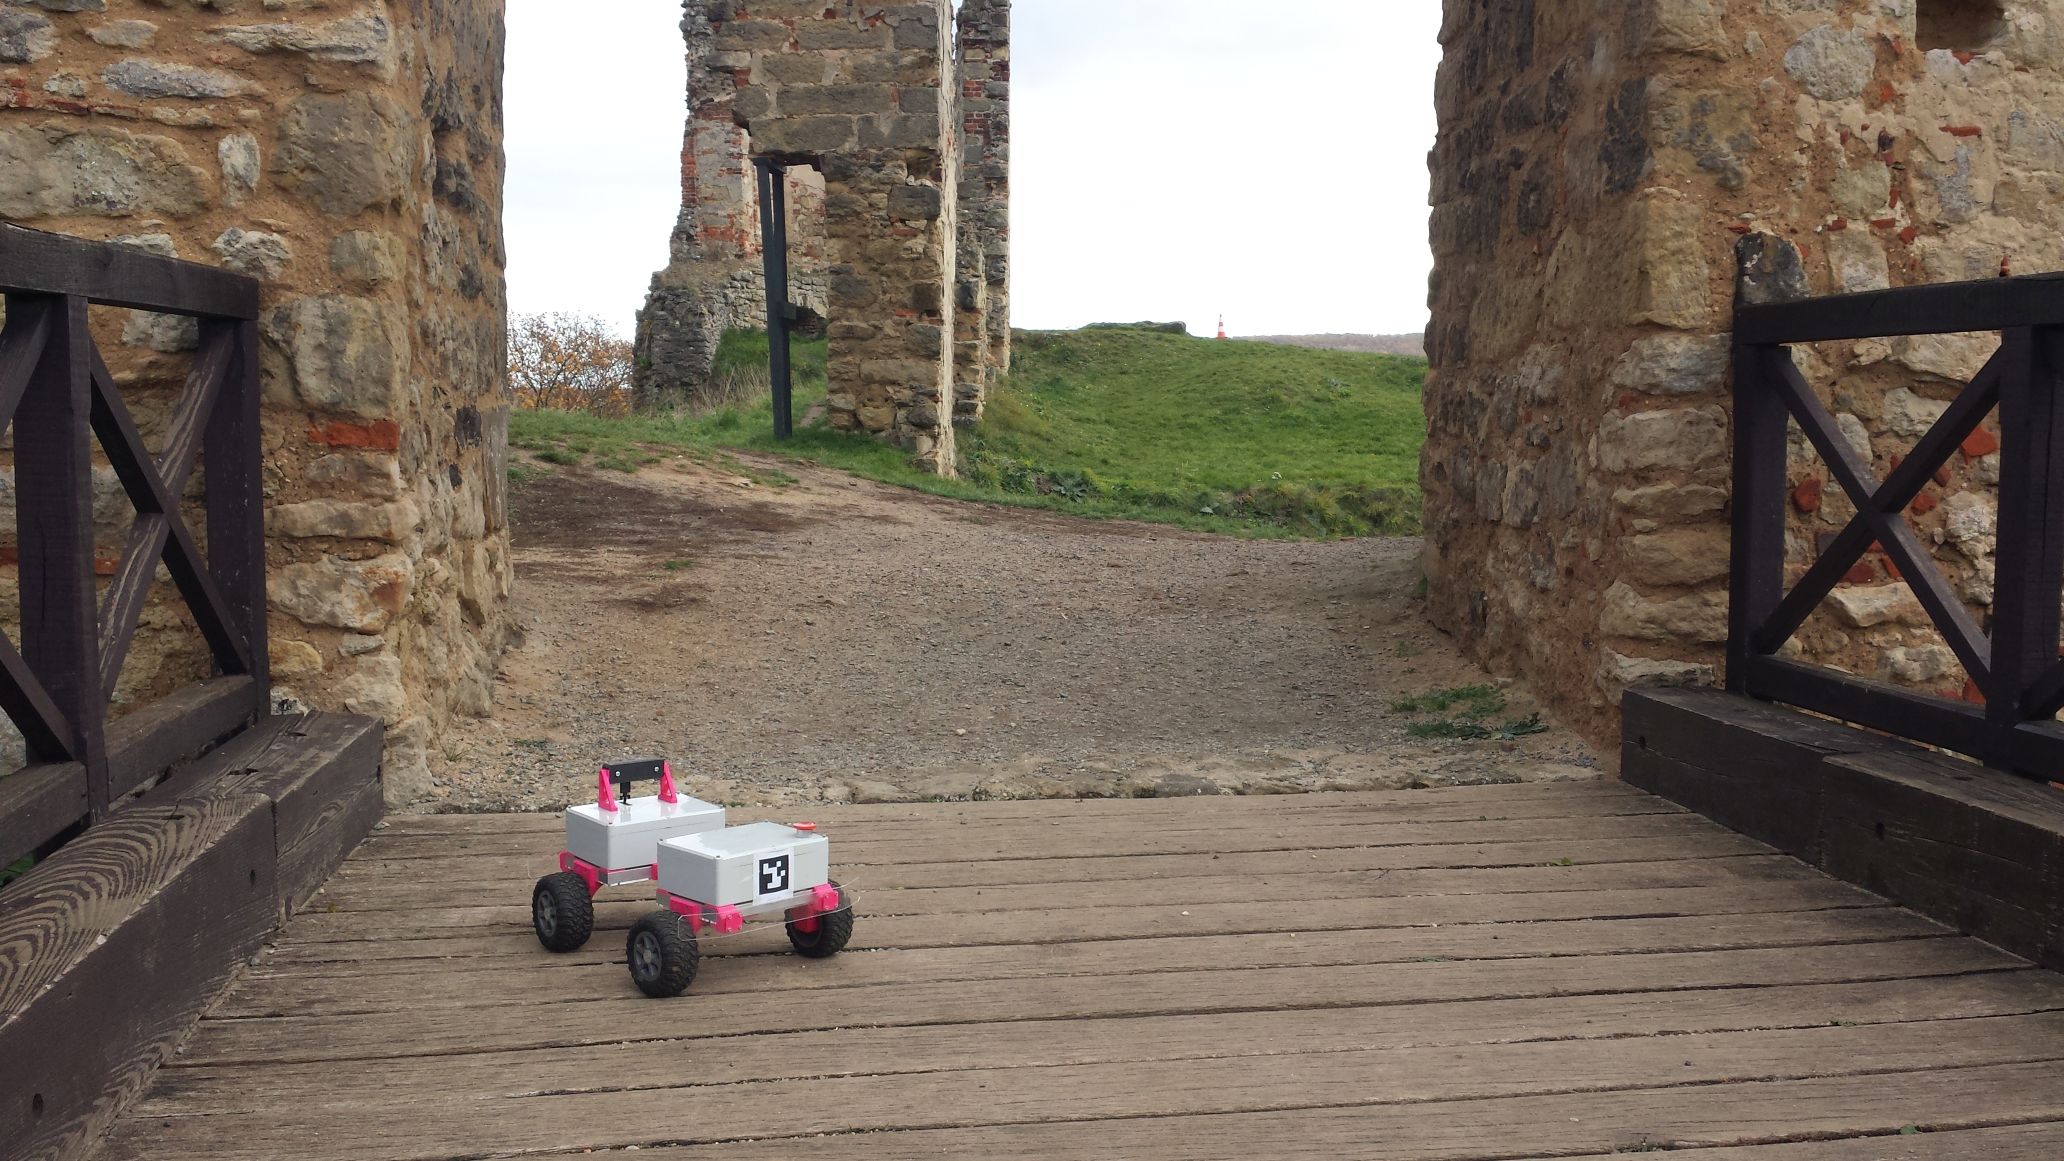
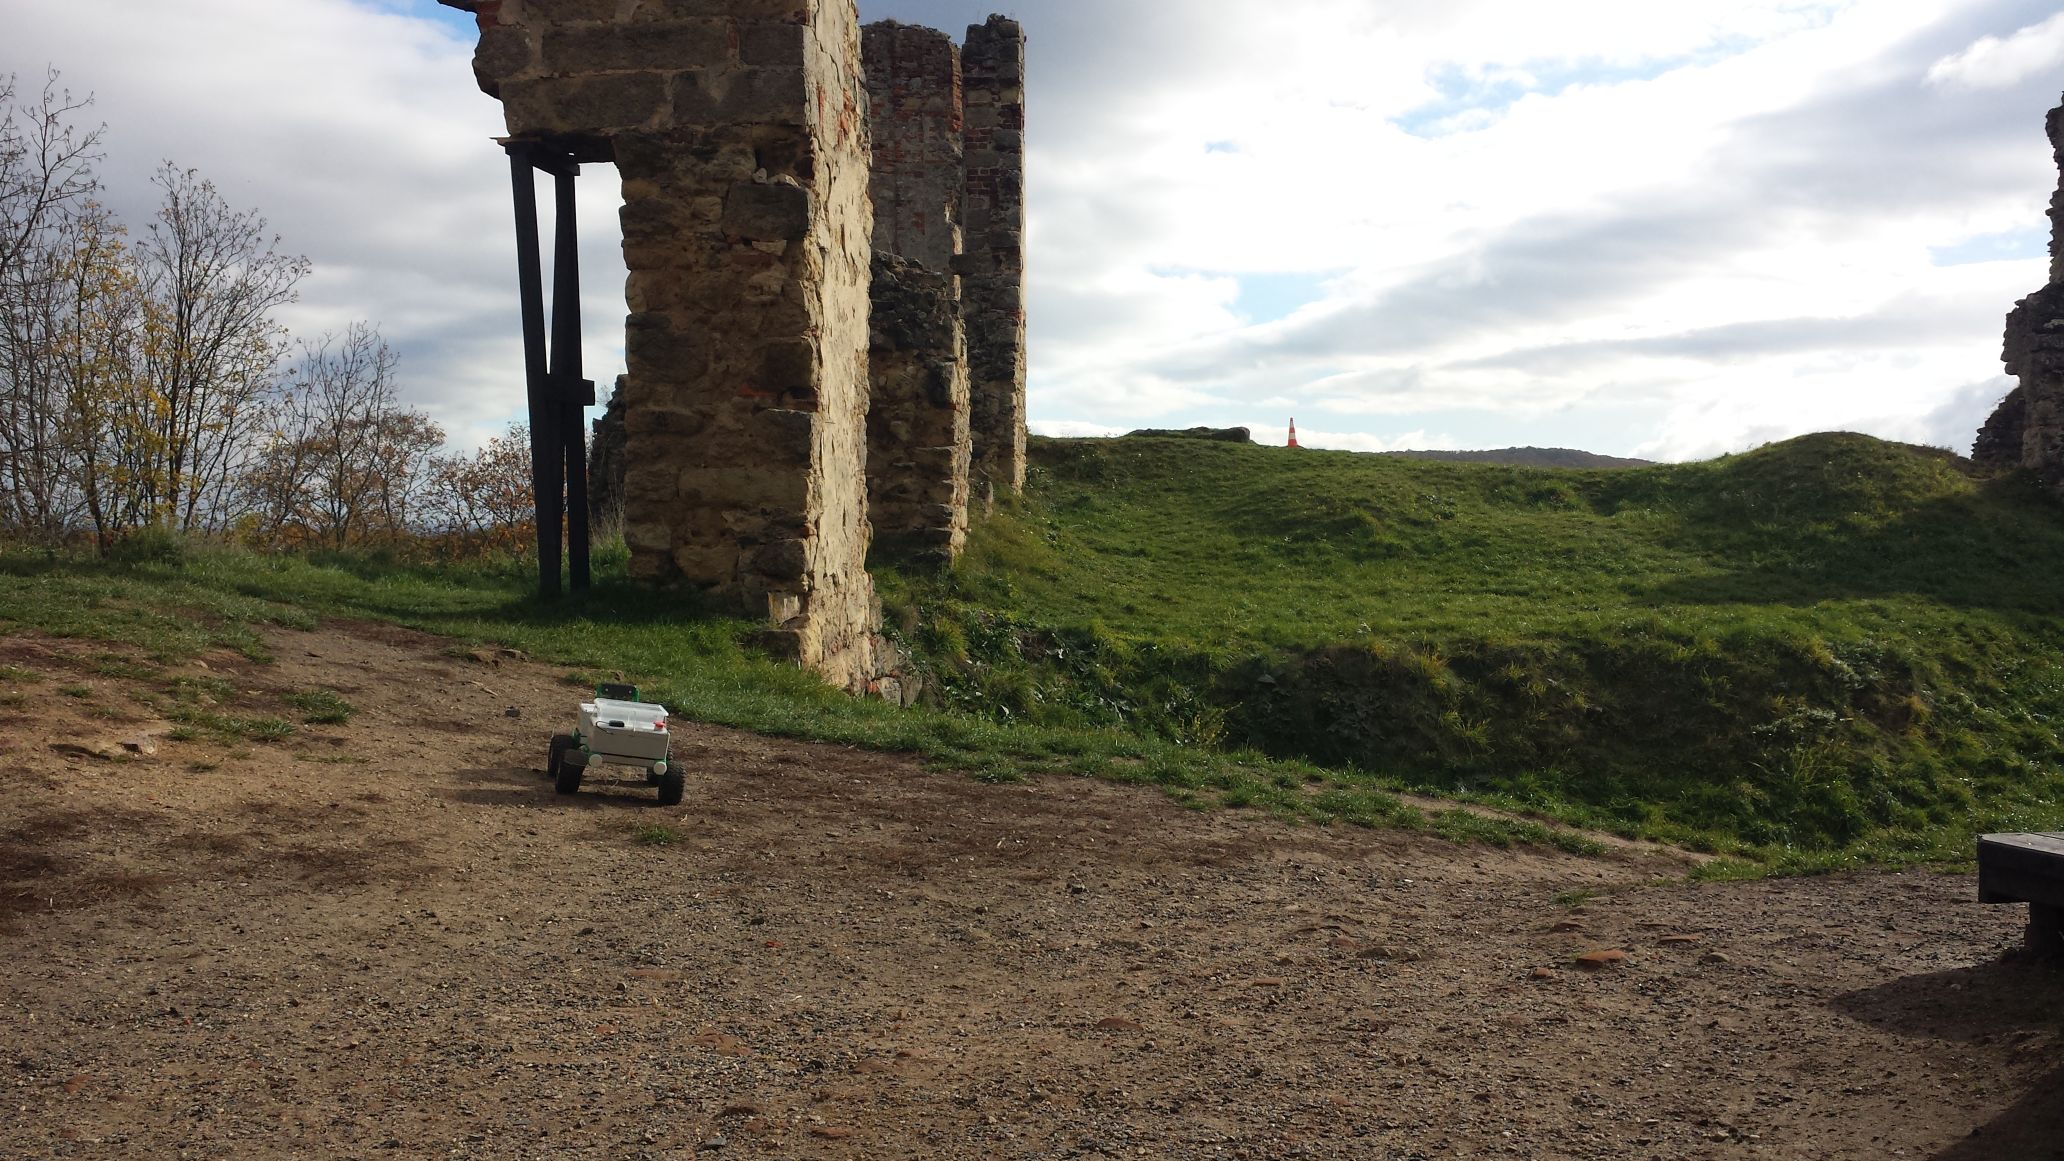
Pak nastoupil Matty M02 od Matty-maticians. Na robotovi běžel kód na detekci cesty a robot celkem pěkně projel předhradí.
Na hradě si ale moc rady nevěděl.
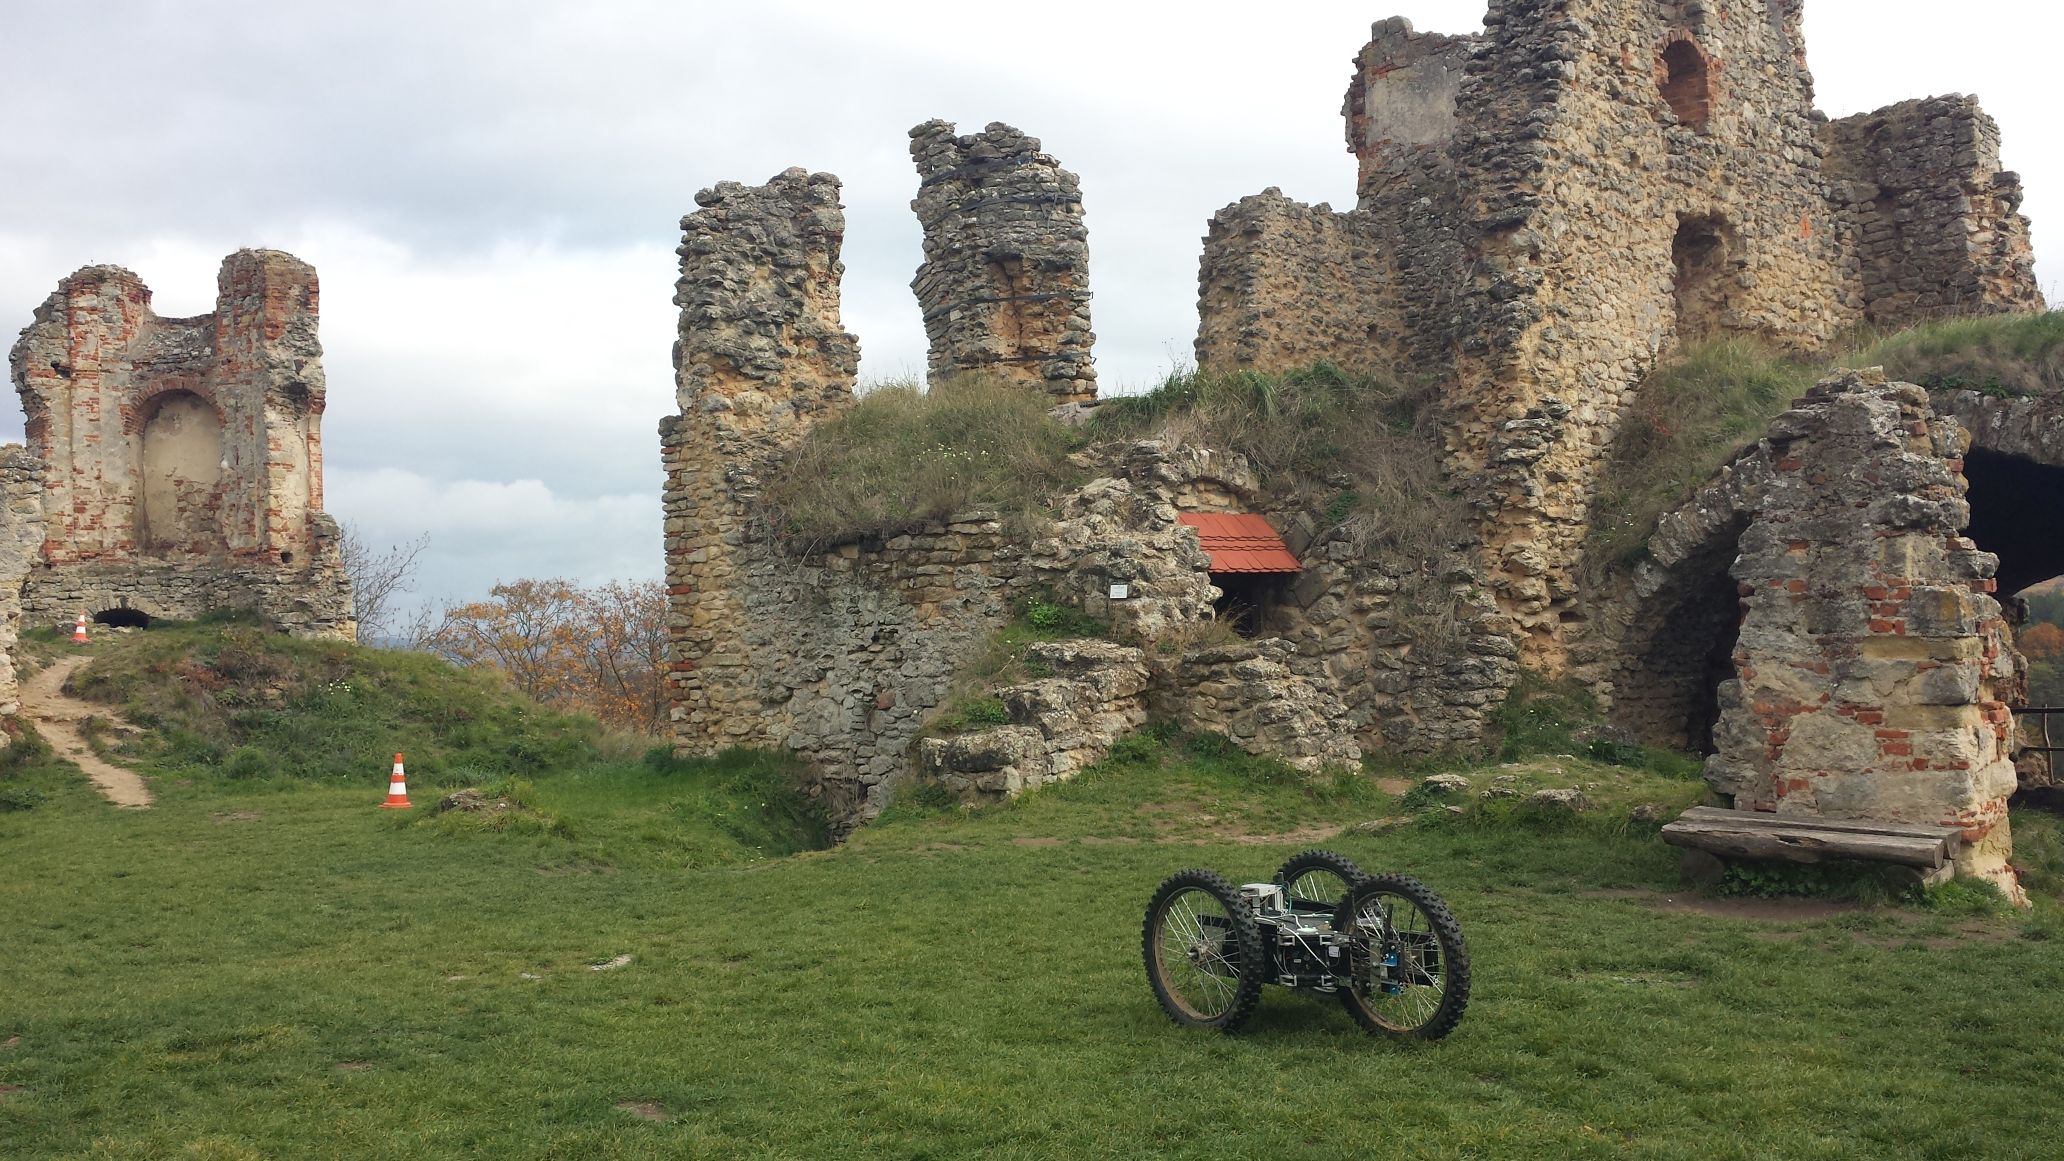
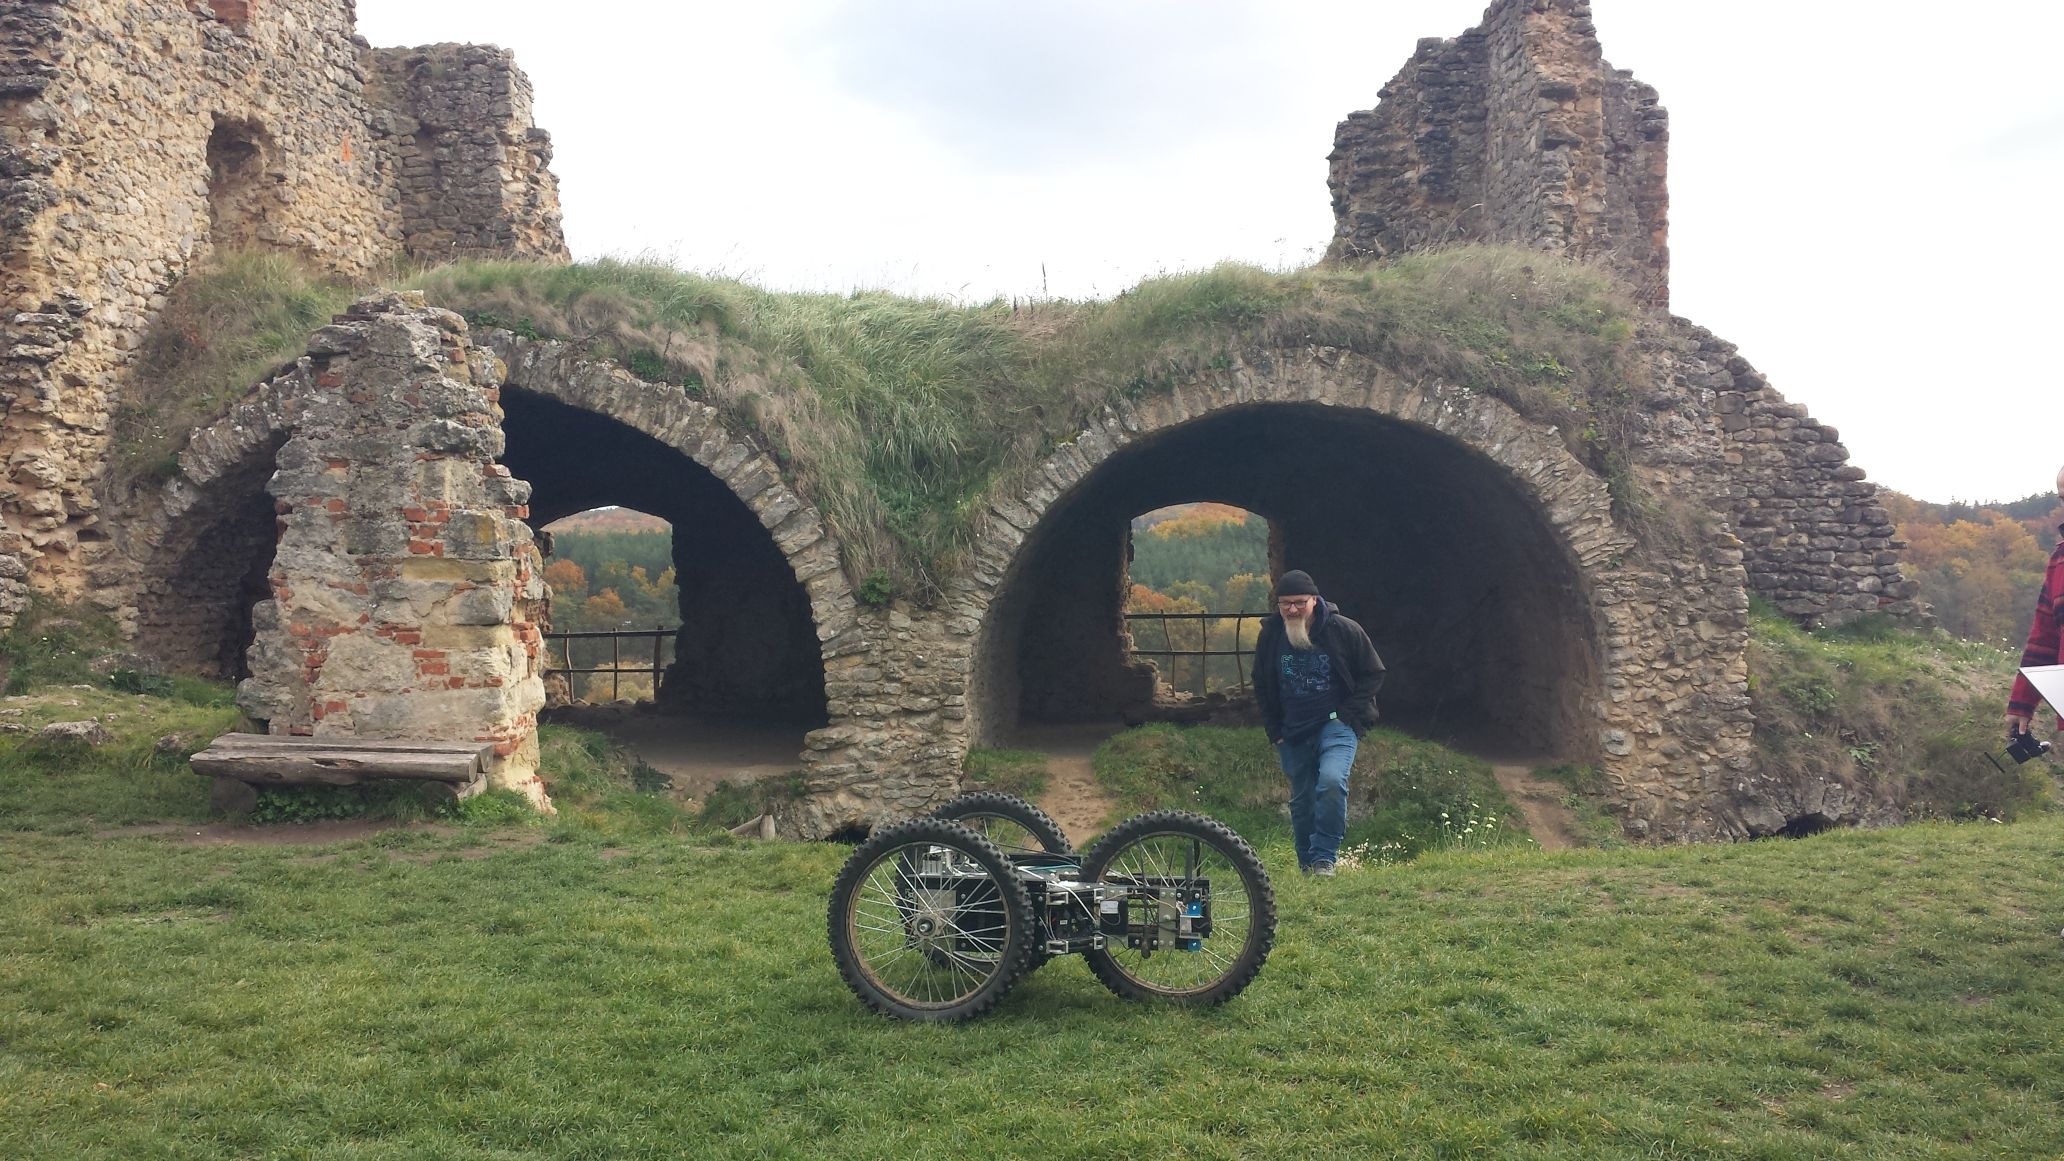
Unidroids třikolku zaparkoval před mostem s tím, že si s 3D terénem neporadí.
Helhest vítězná strategie byla, že robot dostal od operátora zadanou cestu pomocí GPS waypointů určenou pomocí satelitního snímku, plus instrukci, že pokud robot uvidí kužel,
udělá malou odbočku.
V prvním pokusu se robot zastavil cca 3m od kuželu — moje představa byla spíše cca 1m, tak došlo k úpravě parametru opakování pokusu.
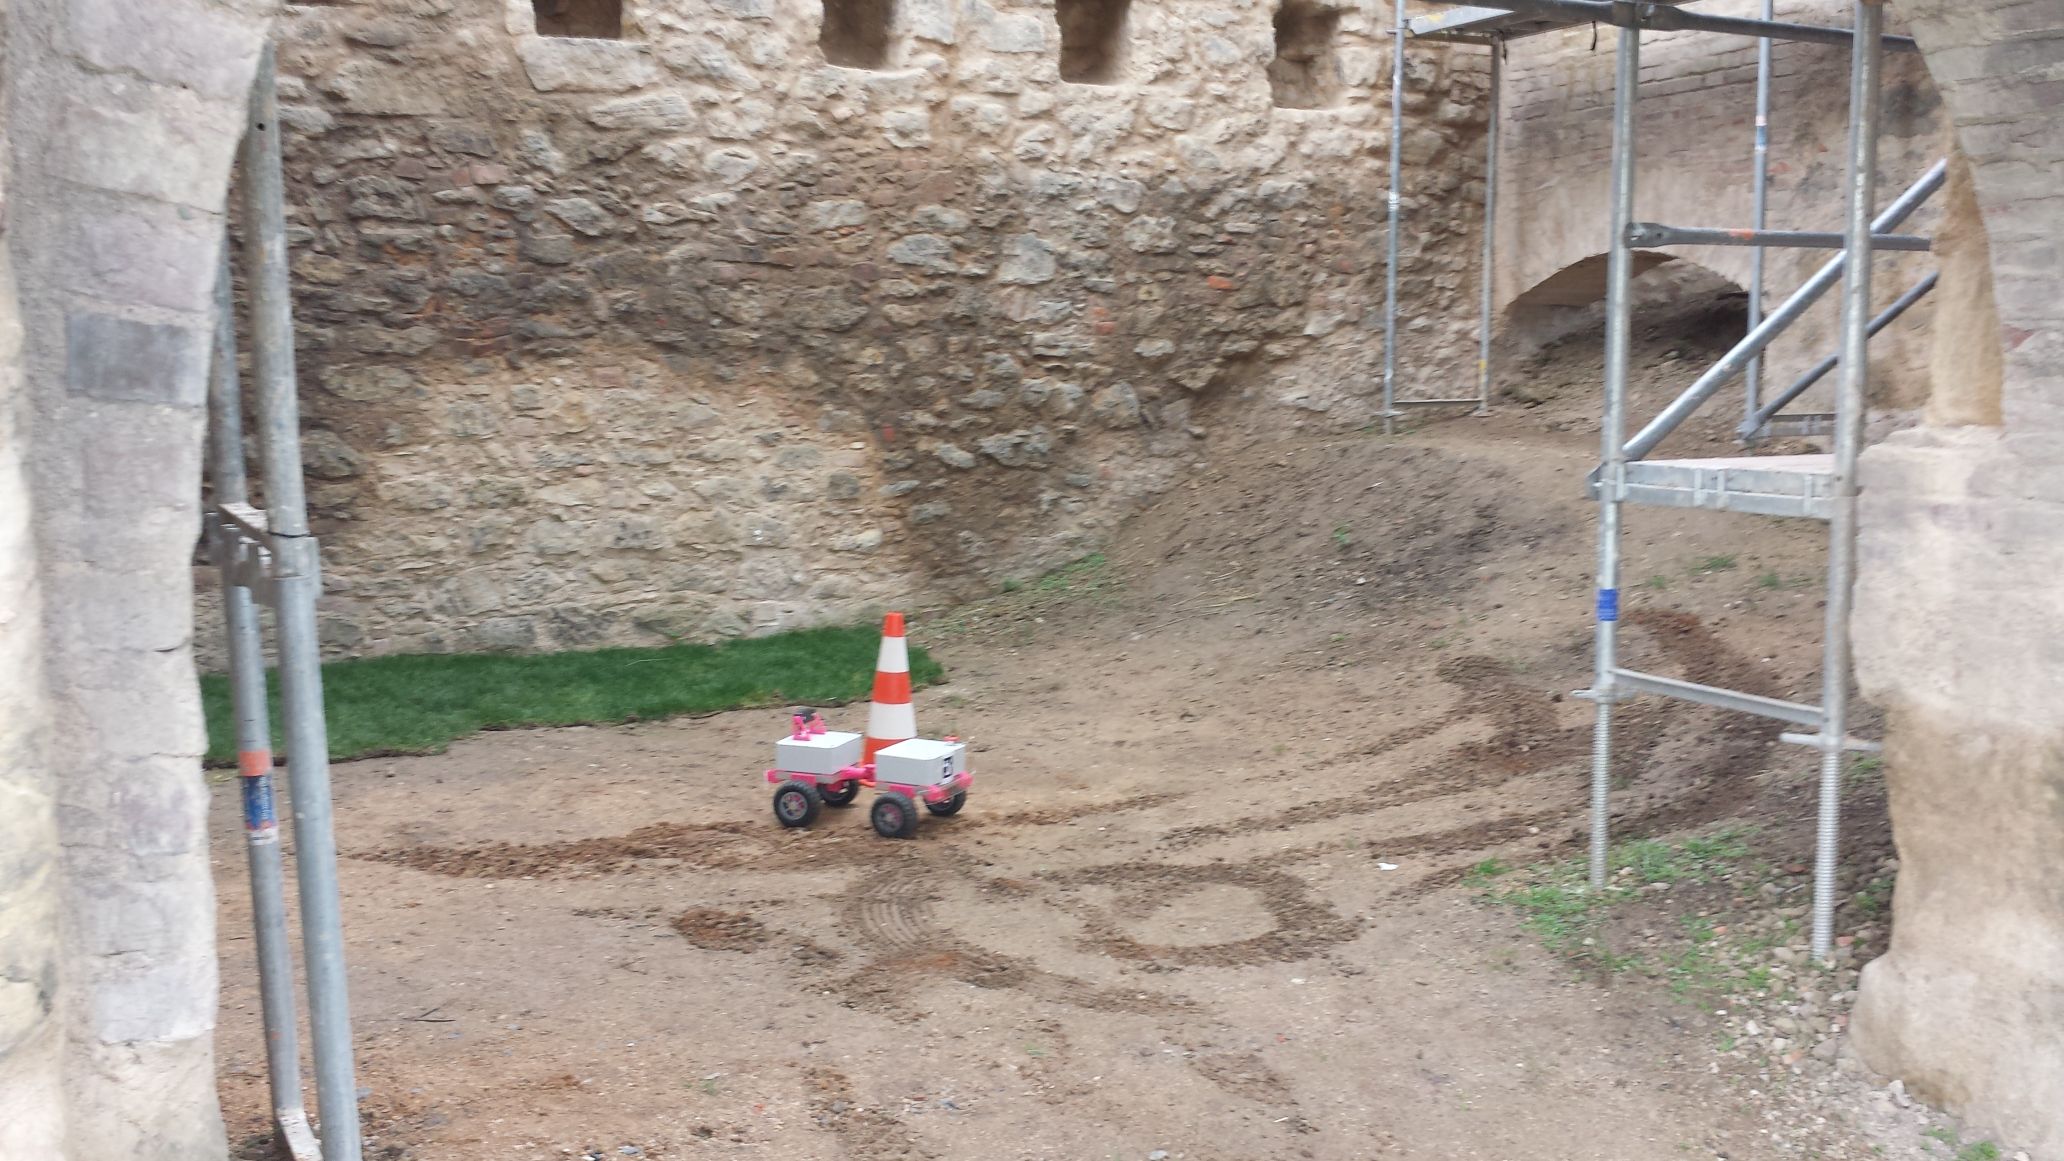
Ve druhé jízdě přibyl i waypoint v jedné z původích
místností. Robot do místnosti zajel, ale moc se mu nedařilo vyjet. Navíc zde probíhá renovace, tak jsme raději pokus ukončili. Helhest v dalším kole zkoušel plně explorační mód, ale tam měl robot s „negativními překážkami”,
rozuměj dírami a strmými svahy.
Celkovým vítězem se stává tým Helhest, ale pouze s jedním bodem. 3D model zříceniny hradu Zvířetic si prý nezaslouží a tak ho snad ocení budoucí návštěvíci informačního centra, kterému
svoji vítěznou trofej věnovali.
Matty-maticians
Píše se 31. 10. 2026. Tentokrát jsem se pořádně vyspal a na soutěž Dobývání hradu II jsem se cítil lépe připravený než minule na její první edici. Měl jsem dokonce dvě řešení k testování, i když jsem si byl téměř jistý, že to druhé fungovat nebude.
První řešení, které už bylo na Mattym, vycházelo z Robotour 2026. Přidal jsem do něj možnost U-turnu pro případ, že Matty mine správnou odbočku. Před U-turnem si zhruba zapamatuje, jak široká byla cesta, kterou viděl naposledy, a jak daleko je od jejího středu, a podle toho odhadne, kolik má místa na manévrování. Testoval jsem to jen jednou, ale fungovalo to lépe, než jsem čekal. Navíc jsem vypnul IR projektor bodové matice, protože zvyšuje spotřebu kamery, a ta se mi během Robotour párkrát vypnula. Máme teorii, že právě kvůli vyšší spotřebě, kterou USB nedokáže pokrýt.
Hned po příjezdu na hrad jsem na Mattym spustil právě toto první řešení a dal si vlastní cíl: Matty se autonomně dostane z parkoviště až k hradu. Terén nebyl obtížný, ale byl zajímavý: několik křižovatek, dva až tři různé povrchy, lavička, keř, brána, most a pár dalších překážek. Nahrávku z tohoto běhu jsem dal na YouTube a najdete ji u tohoto textu. Matty cestu zvládl na jedničku s minusem. GPS vrátila úder, ale tentokrát měl Matty možnost se snadno opravit a zvládl to téměř dokonale. Jen se dostal do obtížné situace mezi lavičkou a keřem, ze které se ale poměrně rychle vymanil. Hodně mě překvapilo, že přejel most, aniž bych musel zasahovat. Projel bránou a dostal se do hradu. Hrad sice nedobyl (nenašel kužel), ale dá se říct, že aspoň prorazil mohutné zatarasené dřevěné dveře.
Hned poté, co se dostal dovnitř, ho neuronová síť RedRoad v2 nasměrovala doleva místo doprava. Kamera vůbec neviděla, že cesta vede i doprava. Cesta vlevo najednou skončila a Matty zastavil, přesně jak měl. Z logů jsem si navíc všiml, že kamera na tuto soutěž možná míří příliš vysoko: při šplhání do prudkého kopečku Matty nevidí dostatečné množství země. Celkově hloubková kamera a objíždění překážek fungovaly bezchybně a sledování cesty předčilo moje očekávání, protože zvládlo i most. GPS byla opět nespolehlivá, ale fungovala lépe než ve Stromovce. U-turn jsem na hradě ani neměl možnost otestovat.
Tohle první řešení ale kužely vůbec nehledalo. Druhé na něm stavělo a přidávalo detekci kuželů a základní algoritmus prohledávání prostoru. Hned po jeho spuštění jsem si všiml, že přestala fungovat čtečka QR kódů, a tak jsem v konfiguraci vypnul čekání na QR kód. Matty se ale stejně nerozjel, i když logy ukazovaly, že hloubková kamera něco vidí a dokonce měří vzdálenosti. Z logů jsem pak zjistil, že RGB kamera po prvních snímcích přestala posílat obraz, což nejspíš vysvětluje i nefunkční čtečku QR kódů. Možná jsem kameru přetížil tím, že jsem na ní spustil dvě hluboké neuronové sítě najednou, přesnou příčinu jsem ale zatím nezjistil.
Během soutěže jsem pak začal upravovat kód tak, aby šlo sledování cesty vypnout, protože na louce uvnitř hradu stejně nefunguje. Začala mi ale být zima, což mi práci ztěžovalo, a navíc začalo lehce pršet. Martin a Jarda mi řekli, že jdou na pizzu a ať se do 45 minut přidám, jinak mi ji snědí. Déšť a zima, nebo teplo a pizza. Jasně, že jsem zvolil zimu, tedy aspoň na pět minut, než déšť zesílil. To už jsem viděl i Martina, jak sbírá kužely a říká, že rozhodně balíme. Vypadalo to, že déšť bude ještě silnější, a dostal jsem o Mattyho strach. Odpojil jsem baterku Odroida, do otvoru na kabely pod kamerou jsem dal látkový ubrousek a pospíchal ke svému autu. Než jsem tam dorazil, byl Matty už mokrý a trochu jsem se vyděsil, že je po něm. Vysušil jsem ho, jak se jen dalo, improvizovanými prostředky a pak jel na pizzu. Už jsem se nemohl dočkat.
PS: Matty-02 déšť přežil, ale na Dobývání hradu 3 v zimě by potřeboval pláštěnku.
Pokud chcete soutěž nějakým způsobem podpořit nebo máte nějaké doplnění/dotaz,
tak se nám prosím ozvěte pomocí kontaktního formuláře nebo na mail webmaster-at-robotika.cz