

Dobývání hradu 2026
Dívčí kámen
Na rok 2026 chystáme novou soutěž autonomních outdoorových robotů — Dobývání hradu! Využili bychom zkušenosti ze SubT a DTC a cca někdy v květnu 2026 nejprve uspořádali workshop, kde bychom si nanečisto vyzkoušeli, co je v prostorách zříceniny hradu Dívčí kámen a okolí realizovatelné. Soutěž samotnou pak plánujeme na srpen 2026. Update 9/8/2026 — ?? Dobývání hradu II. ??
Obsah
- 260706 - Pravidla (rev1)
- 260501 - Workshop
- 260727 - Revize pravidel 2
- 260802 - Soutěž
- 260803 - Robotika - referenční soutěžící
- 260805 - Helhest
- 260806 - Matty-maticians
- 260807 - Unidroids
- 260809 - ?? Dobývání hradu II. ??
Pravidla (rev1)
(revize 6. července 2026)
Cílem robotů je „dobýt hrad” — plně autonomně se do hradu dostat, nalézt klíčové předměty a zase z hradu uniknout.
Dobývání bude mít tři fáze:
- obsazení tábora pod hradem
- dosažení brány
- dobytí hradu
Obsazení tábora (9:00 - 12:00)
Začátek soutěže bude na parkovišti u železniční zastávky Trnov (viz mapka). Doporučujeme na místo dorazit již na 9h, dokud bude kde parkovat.
Během tří hodin se soutěžící pokusí dostat do tabořiště pod hradem jednou ze tří zvolených tras (Svatojakubská, Rožumberská nebo Cyklistická). Po vzoru
Tuláka po krasu pojedeme „na pohodu”, tj. soutěžící tým může startovat kdy chce a počítá se nejlepší pokus. Počítá se jak daleko
se robot autonomně dostane — pokud do cíle dorazí více týmů, tak vyhrává ten, který tam bude dřive (nezávisle na startovním čase).
Dosažení brány (13:00 - 14:00)
Po obědě (buřty na ohni v tábořišti) se pokusíme „dobýt” bránu, která je hned za rohem a cesta vede okolo pokladny (100Kč za osobu). Podle schopností týmů možná volně přejdeme na hlavní,
závěrečnou, etapu.
Dobytí hradu (14:00 - 17:00)
- čas pokusu je omezen na 1 hodinu
- předměty jsou 4 dopravní kužely rozmístěné v prostorách hradu (robot se musí kuželů lehce dotknout nebo zastavit na 3 sekundy v poloměru 2 metrů od kužele)
- roboti nesmí nijak ohrožovat navštěvníky ani historickou památku
Lokalita
Soutěž bude probíhat ve zříceninách hradu Dívčí kámen.

|

|
Foto převzato z https://www.ckrumlov.info/cz/pamatky-a-kultura-241-hrad-divci-kamen/.

|
Registrace
Stejně jako v soutěži Robotour, pošlete prosím do konce března 2026 mail na adresu webmaster-at-robotika.cz se subj. Dobývání hradu 2026 - jméno týmu
s popisem HW a SW. Součastí registrace je i link na aktuální YouTube video s titulkem Dobývání Hradu 2026 REGISTRATION - jméno týmu, dokazující, že váš robot funguje: jízda 10m,
detekce překážky a funkčnost Emergency STOP tlačítka. Termín registrace pro soutěž samotnou je pak do konce června 2026.
Partneři
Blog
Etapy (2025-11-13)
Jelikož se jedná o poměrně náročnou úlohu, padl návrh rozdělit úlohu na jednotlivé etapy, např.:
- cesta z parkoviště ke kiosku
- cesta od kiosku ke vchodu do hradu
- průzkum hradu
Motivací pro toto rozdělení je následující snímek (Prostor po první vstupní bráně):

|
(zdroj Google Maps)
Noční Multi-Mula [NMM] (2025-11-16)
Řikal jsem si, proč jezdit na vojenskou "soutěž" do ciziny, když kategorii Mula si můžeme zorganizovat sami?! A navíc se k „Dobývání hradu” celkem hodí.
Základ bych nechal stejný:
- robot jede za člověkem (průvodcem) z místa A do místa B
- po dosažení místa B původce vyšle návratový signál
- po dobu 30 minut robot začne pendlovat mezi místy B-A-B-A-…
Aby se to od originalu případně trošku lišilo, tak je povoleno více robotů a transport může probíhat i v noci.
Upřesnění termínu konání workshopu a soutěže (2025-11-24)
Dnes jsme dostali potvrzení, že 1. května 2026 (pátek) a 1. srpna 2026 (sobota) se na hradě zatím žádná akce nechystá, takže je to možný termín pro organizaci workshopu a soutěže!
4. dubna 2026 — 4 týmy registrovány na testovací workshop 1. května 2026
Je to tak — čas hrozně letí a ukončení registrace na workshop bylo na konci března 2026! Pokud se nějaký tým teď chytne za hlavu, že na to (podobně jako já) zapomněli, tak mi prosím
napište přimo (i formulář by již měl fungovat) a domluvíme se, snad.
Registrované týmy:
- Lioncar
- Unidroids
R-teamHelhest/VRAS (?)
… plus referenční Robotika tým (Matty04 + Matty05).
1. květen 2026 — 1. pokus o dobytí nedobytného hradu
Veni, vidi, vici … nebo jak je to? Máme za sebou první návševu Dívčího Kamene — hradu založeného rodem Rožmberků v roce 1349 (a opuštěného 1506). Naše sestava byla spíše
komorní (6 účastníků, 4 roboti), ale …
- počasí bylo super luxusní
- ten hrad je opravdu velké sousto, takže výzva, jak má být
- celý den se nesl v pohodové procházkové amosféře
Začnu od konce — kamarádi říkali, že ten příští termín 1. srpna 2026 je sobota … a řádky výše to potvrzují . Termín platí, soutěž platí.

Dále, aby bylo možné hrad dobýt, tak je třeba se k němu nejprve dostat a to už je první challenge. Autem se tam přes zákazy nedostanete, takže základní plán je nechat na
parkovišti v Třísově. Na hrad vedou dvě hlavní cesty: červená turistická značka (Svatojakubská) a cyklistická (1127) jestě s možností různých „zkratek” (Rožmberská cesta). Dostat roboty
z parkovistě do podhradí (louka s ohništěm a kadibudkou) bude zároveň Úloha I. (10:00-12:00). Volba trasy je na robotovi/programátorovi, ale je klasicky vyžadovaná plná autonomie. Lidský zásah by
byl penalizován (v plánu je měřit čas jízdy a penále by mohlo být třeba 10 minut).

Úloha II. (12:00-13:00) bude dostat autonomně robota z tábora pod hradem ke vstupní bráně (přes kasu a závoru).
Úloha III. (13:00-16:00) „dobytí hradu”, resp. jeho průzkum. Cílem je nalézt a „zneškodnit” co nejvíce „obránců” = dopravních kuželů. Povolený je pouze „jemný detek” ať jsou kužely
ještě použitelné i pro ostatní soutěžící!

27. července 2026 — Revize pravidel 2
Zbývá pár minut do půlnoci, což je ideální čas se ventilovat …
Dnes jsem se vrátil z krátké dovolené a procházel maily. Vedle registrací na Robotour 2026, za které jsem vděčný, to bylo ale nějak moc mailů typu:
musím se omluvit, ale v sobotu nepřijedeme, bohužel to letos nedám, musím se omluvit ze soutěžní účasti, prijedeme na otocku ... jen pokecat … hmm, ve „hře”
tedy zůstává jediný tým, ale potenciálně několik diváků. Co s tím? Myslím, že by doma uvítali, kdybych nikam nejezdil … a poslední varianta byla vzít to na otočku … hmm.
Ale když jsem o tom v posteli přemýšlel a nemohl usnout, došel jsem k další revizi pravidel. Aneb nedá se to ořezat ještě více? Co toto:
Robot, který ze startovní pozice první autonomně dosáhne cílové pozice (definované GPS souřadnicemi a dopravním kuželem) vyhrál.
- 48.8890564N, 14.3576761E

Žádné omezení na cesta/necesta — ono to vlastně není potřeba, když z jedné strany je tam sráz a z druhé skála … prostě „rozumní roboti” stejně pojedou po cestě. A jestli místo přes most
preferují brod, tak proč ne? Je to takový RoboOrienteering s jediným kuželem a lehce nepřátelským prostředím. OK/NOK?
28. července 2026 — Show must go on! (84h)
Můj včereší nářek mohl vyznít tak, že se nic nekoná, ale to by byla chyba! Jádro zatím drží a možná se objeví i další.
… a teď mám najednou pocit, že nevím co dříve … v každém případě se těším v sobotu 1. srpna 2026 na viděnou!
30. července 2026 — Vačnatec a tři kamarádi (48h)
Včera jsem zmiňoval, že zvažuji vzít Pata a na něj dát Mattyho, kde v jedné verzi by skupince dodával pouze kompas případně oko. No a PavelS
to komentoval slovy: „no jasně, vačnatec”. Ale myslim, že budu rád, jestli za dva zbývající večery vůbec updateuji systém na Patovi … no všichni víme, jak to dopadne.
A tři kamarádi? To jsou tři soutěžící týmy, které snad uvidíte:
2. srpna 2026 — Soutěž
Soutěž proběhla včera (1. srpna 2026) jen už jsem neměl dost energie zapsat ani hrubé výsledky … tak to napravuji teď.
S Georgi (Matty-maticians) jsme dorazili na startovní místo krátce před 9h. Nebýt cestou několika padlých stromů a větví po páteční bouřce bych řekl, že cesta byla celkem v pohodě.
Krátce po nás dorazil Jarda (Unidrods) a k polednímu pak Béďa a spol. (Helhest). Posledně jmenovaný tým dorazil ve dvou autech HW auto a SW auto. Ona taky ta jejich
tříkolka není žádný prcek …
Startovali jsme od prastaré lípy u parkoviště v Třísově (výška 32m, obvod 763cm). Byla tam i lavička ve stínu, tak za mne pěkné místo na první základnu.
… ale GPS pod stromem uplně kvalitní nebyla a stejně tak její korekce. Z tohoto pohledu na tom byl nejlépe Matty M02, ale i ten se rozhodoval, kterým směrem po cestě vyrazit a ano, směr nebyl
přímo na hrad!
Pata jsem bral jako „referenčního soutěžícího”, takže jsem si na startu hrál také. Integrace detekce hladké cesty
(4:30am-5:30am) podle očkávání měla své mouchy.
Kupodivu jsem trefil levou a pravou stranu, ale třeba detekci překážky jsem měl špatně, ale o to více efektní: „Pokud není překážka stůj. Pokud je překážka jeď maximální rychlostí!”
Nikdo nebyl zraněn, protože naštěstí byla splněna první podmínka a robot tedy nejel. Nicméně k problémové startovní lokaci si užil i Pat — vpravo byl příkrý svah (ne tak příkrý jako
vlevo, kde si to zase na začátku oblíbil Helhest), ale bylo to tam hladké a tak tam robot opakovaně vyrazil. Dnes mi dochází, že kdyby robot jel vedle domu/hladké zdi, tak si dost
možná vybere zeď (myslím algo ver0).
A výsledky? Hrad nebyl dobyt! Jakub tam sice donesl kužel, aby se neřeklo, a tak nás to donutilo na hrad znovu dojet/dojít. Částečné výsledky (díky ŠtěpánoviL za nezávislého rozdhodčího)
jsou k dispozici — nejdál dojel Helhest, pak Matty-maticians (nažloutlá tráva připomínající cestu), pak Unidroids (GPS) a peleton uzavírala Robotika (první hladký svah).
Z pohledu Robotika Teamu bych řekl, že dobrý a žádný ze soutěžních týmů by nepřišel o DARPA sponzoring. (vtip, vysvětlení — na SubT Tunnel
to skoro vypadalo, že pokud jsme se dostali před nějaký sponzorovaný tým, tak v dalším roce už sponzorovaný nebyl).
… tolik hrubé výsledky a detaily a foto snad doplním večer …


3. srpna 2026 — Robotika - referenční soutěžící
Tak trošku doufám, že během tohoto týdne dostanu pár odstavečků od jednotlivých soutěžících týmů, ale proč nezačít tím posledním? Navíc nesoutěžním, jen pro referenci.
Na DH26/2 jsem vyrazil tentorkát s Patem na kterém byl položený Matty M03. Původní plán byl, že Matty bude detekovat cestu a přeposílat
přes WiFi příkazy Patovi, ale pak jsem raději přešel na jednodušši variantu a to detekci hladkosti z LIDARu, což by mohlo odpovídat cestě. Kód je případně k dispozici na
PR #35.
Asi bych začal s videm z Matyho, kde je vidět pár detailů:
- Pat se vrhá do svahu vpravo
- Georgi nese zeleného Mattyho M02
- Helhest jezdí po poli vlevo
U informační tabule jsem robota ručně otočil a nechal ho navigovat zase autonomně zpět. Co není zřejmé, a chtělo by to zkombinovat oba logy, je kdy je Pat v autonomním módu a kdy jsem
musel převzít řízení, ale to dnes už nepřipravím, tak raději alespoň tato surová verze. Z závěru tam jede auto v protisměru a Matty detekoval vedle cesty i YOLO objekty, tj. vidím
v datech:
0:07:09.941864 20 ['car', 0.86181640625, [0.8564453125, 0.3040364384651, 0.99951171875, 0.58268225193023] ]
A vlastně tam byli i dva cyklisti:
0:06:06.547099 20 ['person', 0.7490234375, [0.1168212890625, 0.17350262403488, 0.34375, 0.73307293653488] ],
                  ['bicycle', 0.7138671875, [0.022583007812, 0.372395783662, 0.333984375, 0.8626301288604] ],
                  ['backpack', 0.63134765625, [0.078796386718, 0.196940109133, 0.2165527343, 0.38118487596] ],
                  ['person', 0.56201171875, [0.493896484375, 0.37239581346511, 0.5625, 0.5875650644302368] ]
… tedy prý s baťůžkem.
Koukám na časy, kdy jsem převzal řízení:
0:00:00.648474 Vehicle mode: 1
0:00:29.797809 Vehicle mode: 0
0:00:53.556491 Vehicle mode: 1
0:01:09.795869 Vehicle mode: 0
a zde je přehled detekované cesty (autonomně jel 29s až 53s):
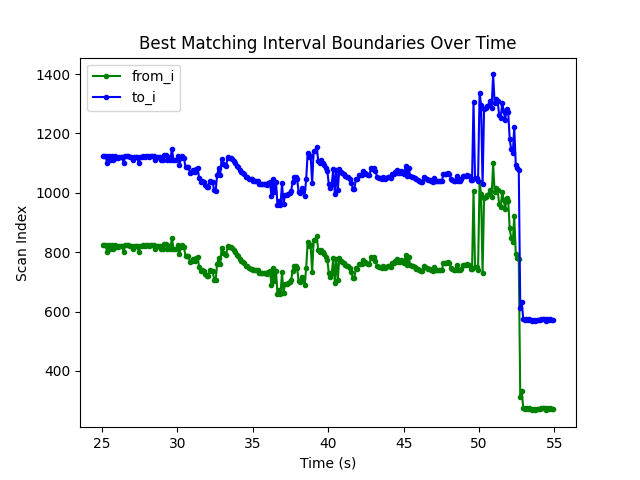 Detekce cesty z lidaru |
Tj. pokazí se to krátce před 50s.

A důvod na 90% je ten, že hledám příliš velké okno! V kódu mám default 300, kde 360deg scan má 1800 — tady cesta ale o něco uzší a lepší kandidát se najde
na svahu vpravo, přestože tam jsou dva velké skoky. Ještě poznámka, že tolerance rozdílu dvou sousedních měření je 10 tedy 1cm. Cestu jsem si pod Lípou měřil a měla 290cm
a co mi teď nahrubo vychází pro 300, což je 1/6, což jsou vlastně rovnostranné trojúhelníky, tj. poloměr rovná se šířka a lidar mi vrací 3.7m. Ano, je to ještě sklopené 10 stupňů
dolů, tj. takový kužel … cos je 0.98 … skoro zanedbatelné.
Tady tedy bude třeba pracovat s proměnlivou velikostí okna a hlavně bych tam chtěl zkusit zapojit ty samotné vzdálenosti. Naivně si teď představuji, že to svahy okolo a budovy musí vyrušit.
Ano, škodolibý nepřítel (nebo přítel?) by řekl, že bych si na to téma měl přečíst nějaký článek, ale pak by to nebyla až taková zábava … todo later.
Cesta na hrad
Ta asfaltka na videu z M03 vypadá celkem pohodově, ale není. Zlomí se to v okamžiku rozdvojení na Rožumberskou cestu a následuje více jak 18% padák (číslo soudím podle dat z prastaré
GPS). Jestli má Pat opravdu 125kg a jede 1m/s, do toho občas „ustřelí” z cesty — no je to adrenalin! Cestou se něco pokazilo, takže Matty už nenahrával, ale stalo se to nějak takto:
- ostré sluníčko Pata zastavilo a stočil kola ostře vlevo do škarpy
- silnice je sypaná jemným štěrkem (skoro písek), takže šel do smyku
- remote jsem přepnul na manuál ale i doprovodné osoby se lekly a začaly robota chytat
- stisk nárazníku odpojil autonomní řízení i dálkové ovládání rychlosti
- robot byl v neutrálu a znova nabral rychlost
- brzda na vzdáleném ovladači sepnula
… jen se to vše stalo ve slomku sekundy, nebo mi to teď tak připadá.
Že fyzické nárazníky odpojují autonomní i remote řízení vím — bezpečnostní prvek. Je třeba robota vypnout a znova zapnout (možná existuje i jiné řešení, ale zatím jsem na něj nepřišel,
konkrétně bych doufal, že když stiskne přední nárazník, tak je šance couvat). Co jsem ale netušil je zachování posledního stavu brzd, což tady bylo odbržděno. A jsem rád, že jejich aktivace
byla možná a i na tom písečku relativně úspešná!
A co na to černá skříňka?
pat-dh26-260801_124356.log
Total time 0:18:51.672916

0:15:54.055071 Vehicle mode: 1
0:16:08.276248 Vehicle mode: 0
0:16:41.132048 Vehicle mode: 1
0:16:46.752133 Vehicle mode: 0
0:17:20.230240 Vehicle mode: 1
0:18:51.646308 Emergency STOP True

app.desired_steering
0:17:19.591284 1 [1000, -400]
0:17:19.690906 1 [1000, 1160]
0:17:19.790578 1 [1000, 819]
0:17:19.890860 1 [1000, 1280]
0:17:19.987704 1 [1000, 2180]
0:17:20.089425 1 [1000, 1220]
0:17:20.187439 1 [1000, 1360]
0:17:20.230240 Vehicle mode: 1
0:17:20.286596 1 [1000, 1180]
0:17:20.385103 1 [1000, 960]
… naposledy v čase 17:20.23 jsem přepnul na manuál, ale to je zároveň čas, kdy došlo ke smyku. Krátce před tím, ale robot zatáčí 21.8 stupňů vlevo ze silnice (v plné rychlosti 1m/s).
Stav nárazníků teď přímo nemám k dispozici (to je vždy konečná), takže rozšírím pársování a doplním, ale na 95% to bylo až po přepnutí do manuálu.
No nic, to byla taková komická vložka a pak už jsme byli skoro dole, Matty zase v klidu nahrával, ale přejíždění mostů asi zase nemám …
Stejně tak spousta kamenů na kterých oba roboti poskakovali tak, že přichycení Mattyho rozhodně nebylo dostatečné!
Návrat z restaurace (19:00)
Na závěr jsme si to dali ještě jednou cestou zpět. Bylo třeba zapracovat nově spořádanou kachničku a Pat podle všeho ještě nějakou energii měl. Toto prolítnu už jen pomocí obrázku,
který mi ale přijde dobrý:

Distance:	2.87 km		Average speed:	2.77 km/h
Total ascent:	261 m		Avg. moving speed:	3.07 km/h
Total descent:	174 m		Maximum speed:	5.66 km/h
Total time:	1:02:12.0		Moving time:	0:55:47.0
Poučení zní, že z kopce je třeba jezdit pomalu (1m/s mi přišel jako hazard) a pokud máme dosáhnout Robotour Marathon 5km/h, tak je stále co dělat.
p.s. koukám, že tam mám i ty nárazníky, jen jsem to za ty roky zapomněl …
0:00:00.173364 Bumpers 0
0:17:37.512479 Bumpers 2
… tj. ano, bylo to po přepnutí na manuál v čase 17:20. Příště to bude čitelnější (PR #1081).
p.s.2 přidávám ještě nové 3-grafy, které mi přišly celkem zajímavé. První je v čase startu a druhý je v čase, kdy vyjel z cesty.


p.s.3 … a ještě alespoň jedno foto od PavlaS, jako důkaz, že tam na nás na hradě opravdu čekal kužel …

p.s.4 … dnešní zkoumání mne lehce překvapilo — přidával jsem logování změny stavů Pata (PR #1081) a dále možnost nahrazení
indexu streamu jménem (PR #1082) a toto je nový náhled na záznam krátce před nehodou:
0:16:41.464624 platform.brakes False
0:16:46.752133 platform.manual False
0:17:19.371121 platform.gear 3                # 0=disable, 1=P, 2=R, 3=N, 4=D
0:17:19.413129 platform.brakes True    !!!
0:17:20.230240 platform.manual True
0:17:20.462803 platform.brakes False
0:17:20.513865 platform.brakes True
0:17:20.571198 platform.gear 4
0:17:20.711501 platform.brakes False
0:17:21.062479 platform.brakes True
0:17:21.212663 platform.brakes False
0:17:21.463465 platform.brakes True
0:17:21.713200 platform.brakes False
0:17:22.464070 platform.brakes True
0:17:22.562732 platform.brakes False
0:17:23.063555 platform.brakes True
0:17:23.464687 platform.brakes False
0:17:37.474156 platform.gear 3
0:17:37.480376 platform.gear 1
0:17:37.512479 platform.brakes True
0:17:37.512479 platform.bumpers_front True
tj. od 16:46 byl robot v autonomním režimu a v 17:19 sám (!) začal brzdit. Navíc tady vidím, že i přepnutí řazení (gear) na dálkovém ovladači je vidět i v autonomním módu
a nejspíše jsem o páčku zavadil,
protože ještě před bržděním byl v N (neutrál/volnoběh)! V 17:20.23 sice přebírám řízení, ale rozjetého robota mám 0.57-0.23s v neutrálu, ale brzdy se nejprve uvolňují a pak je v panice
znovu spínám. Na nárazníky došlo „až když už bylo po všem”.

A pro „pobavení” ještě obrázek výše — ne náhodou se mi zdálo, že Pat jede nějak rychle … enkodery reportují rychlost 2.3 m/s pro pravé a 2.0 m/s pro levé kolo zhruba v čase 1040.5,
což odpovídá 17:20.5 … tj. fakt rychle vyjížděl vlevo ze silnice!!
A ještě jedna teorie, co se mi i honila hlavou když se Pat utrhl — vzpomněl jsem si na Jirku/Cogito, jak jel z kopce na jednom ze svých robotů, ODrive regulátory se přehřály a tak
se „bezpečně” odpojily! Pat má výhodu pneumatické (?) brzdy, takže zřejmě byl ve stavu, kdy už se nedalo brzdit motorem a tak zabrzdil sám natvrdo. Žádné sluníčko a falešné detekce!
p.s.5 (2026-08-07) Elena implementovala skript na tvorbu titulků … ale přizám se, že offset 35s jsem odhadl od oka. Pro správné určení
času je třeba vzít rozdíl absolutních časů začátků logu pro Pata a Mattyho, rozdíl času jejich hodin a čas prvního validního I-frame H.265 videa. Příště. Ale to
video s titulky teď dává vetší smysl. … ještě, když jsem si to pouštěl lokálně, tak to tak šíleně černé nebylo, takže je tam asi nějaký
(skrytý?) AI vylepšení kvality videa :-(
5. srpna 2026 — Helhest
(autor textu Martin Pecka, foto PavelS)
Tým Helhest z FEL ČVUT dorazil na místo poslední kvůli jednomu přílišnému spavci. Nicméně přijel plný energie, a to jak té soutěžní, tak i elektrické (tu jsme i rozdávali ). Helhest je v poslední době jako slečna před zrcadlem, co si neustále stěžuje, že nemá co na sebe, takže neuplyne týden, aby na něm nebylo něco nového. Tentokrát to byly dva (pro nás) zbrusu nové senzory:
Fixposition Vision-RTK 2 a Manifold Tech Odin 1.

Fixposition je švýcarská kombinace IMU, kamery a dvouhlavé GNSS, která interně dělá fúzi všech třech senzorů a poskytuje globální lokalizaci a odhad její přesnosti (kovarianci). Bohužel opravdu umí jen globální lokalizaci, tj. bez kvalitního GNSS fixu se ani nerozjede. Takže první hodinu na startu jsme strávili lovením fixu, což neusnadňovala ani vzdálenost k nejbližší free RTK stanici (Tábor, 62 km). Nakonec se zadařilo a v UI senzoru jsme viděli samé zelené obdélníčky. Od té chvíle vypadal celkem hezky funkční, kovarianci mění tak, jak by člověk očekával, s nedostupností jednotlivých senzorů se taky umí vypořádat obstojně. ROS 2 driver fungoval bez větších úprav out of the box, jen člověk musí pochopit, že něco se musí nakonfigurovat ručně v UI a až pak to ROS driver vidí. V záznamech jsme lokalizaci zběžně kontrolovali a vypadala ok. Akorát asi dvakrát to vypadalo, že se senzor za jízdy resetnul a pak nějakou dobu trvalo, než se zase chytil…
Odin je taková čínská černá skříňka s kamerou, solid-state lidarem a IMU. Uvnitř je nějaký nadupaný SOC a běží tam moc pěkně vyladěná fúzovaná odometrie, případně SLAM. I tenhle senzor se umí parádně vypořádat s nedostupností senzorů, akorát kovariance z něj lezou konstantní. Vypadá to skoro až magicky, když i bez loop closures to udrží pozici s přesností na centimetry po kilometrovém testu. Na školním dvoře se nám ho jednou podařilo rozhodit asi o 2 metry, ale nevíme, jak. Při dobývání hradu fungoval skvěle… až na chvíle, kdy nefungoval. V jednu chvíli IMU zahlásila 200 m/s^2 peak a senzor začal neustále zvyšovat odhadovanou rychlost, z níž pak integroval polohu. Takže jsme mu museli sebrat napájení a pak se zase umoudřil. Jinak ROS 2 driver téhle věci je takový… čínský… Funguje, ale člověk si ho musí ohackovat…
Tyhle senzory jsme na robota namontovali v pátek, takže integrace byla taková dost narychlo. Nakonec jsme zvolili celkem rychle zprovoznitelnou kombinaci: lokální odometrie pro sledování cesty z Odina, a do ní čas od času přepočítané GNSS waypointy přes Fixposition. Plánovač jsme trochu přiohnuli, původně byl zaměřený na exploraci, což tady nebylo úplně žádoucí, ale po pár pokusech se ho povedlo celkem nastavit. Žádná segmentace cesty neprobíhala, doufali jsme, že si plánovač vybere nejpříjemnější cestu po silnici
Na trasu jsme se vydali poslední, a až do ztracení Odina to celkem fungovalo. Pak (po necelých 300 metrech) se tedy Odin ztratil a tím náš pokus skončil (mapa). Pokračovali jsme ještě dál a většinou jsme ujeli pár set metrů, než nastal nějaký problém. Celkově nebylo úplně jednoduché pracovat s pointcloudy z Odina, protože mají dost jiné vlastnosti než ty, na které jsme byli zvyklí (lidar nevidí body pod úhlem cca 70° a víc). Sjezd z kopce byl celkem ok, byť motory už začaly limitovat kvůli teplu. A dole pod kopcem jsme se otočili, neb byly názory, že cestou do kopce spálíme hodně energie a aby nám vystačila na cestu zpátky… Chtěli jsme se odhlásit Martinovi, ale na jeho vybitý mobil to moc nešlo, a bohužel nás znavené horkem a hladem nikoho nenapadlo na hrad zaběhnout a rozloučit se osobně…

Tím byl náš odjezd trochu nezvyklý, ale všechno jsme si vysvětlili a rozhodně jsme neodjížděli nijak rozladění - spíš jen hladoví a vyprahlí… Na jídlo jsme zkusili nedaleké Bistro Libra, a nebylo to špatné, ale k dokonalosti taky ještě dost chybělo… Nicméně studené limonády měli a to bylo hlavní
6. srpna 2026 — Matty-maticians
(autor textu a fotografií Georgi Georgiev)
Hvězdné datum 4. srpna 2026
Deník Georgiho, kapitána robota Matty 02 z týmu Matty-maticians
Píše se pátek 31. července 2026. Byl to náročný den, ale nevěděl jsem, co mě ještě čeká. V 17:40 jsem skončil v práci a měl jsem jasný plán, co ještě stihnout – doladit detekci překážek podle depth
mapy, zprovoznit čtečku QR kódů, integrovat modul na zaznamenávání GPS souřadnic a zprovoznit hotspot. Všechno šlo dobře: nejdřív jsem trochu víc stabilizoval detekci překážek, dokonce jsem stihl test venku před budovou, kde bydlím. Matty dokázal úspěšně vyšplhat rampu na kočárky vedoucí ke vchodu do budovy, což Mattymu předtím nešlo. Už se ale začalo stmívat a navíc bylo oblačno, takže jsem si řekl, že dál budu testovat spíš v bytě. S pomocí Clauda jsem rychle a snadno zprovoznil čtečku QR a stáhl jsem si na mobilu aplikaci na vytváření QR kódů. Matty dokázal vyčíst z QR kódu na mém mobilu slavnou hlášku Obi-Wana Kenobiho: „Hello there!" Pak jsem zapojil opět Clauda do akce a s jeho pomocí jsem zaintegroval určení lokace podle GPS, což jsem už naneštěstí nemohl otestovat. Venku byla tma a v mém bytě GPS nefungovala. Ani se tomu nedivím, spíš bych se divil, pokud by GPS fungovala dobře. Takže jsem si řekl, že budu testovat až na soutěži – je to feature, kterou chci zprovoznit až na letošní Robotour, takže teď to zatím byl pouze vítaný bonus a nová funkce na vyzkoušení. Už bylo 23:00 a všechno šlo podle plánu, zbývalo zprovoznit hotspot z mého mobilu – nejjednodušší věc. Byl jsem příliš naivní, i když už s tím mám nějaké zkušenosti. Můžu potvrdit, že networking nadále není sranda. Můj mobil s Androidem 17 dokázal úspěšně vytvořit hotspot a připojil jsem k němu svůj notebook a taky Mattyho. Mobil mi ukazoval, že vidí 2 připojená zařízení, ale neukazoval jejich IP ani MAC adresy. Vesele jsem z počítače pingnul Mattyho a všechny pakety se ztratily. Po hodině debugování jsem došel k hypotéze (bez důkazu), že Android 17 je příliš bezpečný… a nedovoluje defaultně komunikaci mezi připojenými zařízeními. Navíc mobily od Google nemají pokročilá nastavení hotspotu, pokud nejsou ve vývojářském módu. A mobil je poměrně nový a nechtěl jsem s ním experimentovat.
 Matty M02 |
K mému zklamání mě napadlo až na začátku psaní tohoto deníku, že mám záložní mobil, který je starší a přepnutý do vývojářského módu, protože jsem pro něj psal Android aplikaci jako součást své bakalářské práce. Záložní mobil jsem otestoval a jeho hotspot funguje bezchybně. Navíc jsem zázračně dokázal zprovoznit i hotspot svého hlavního mobilu. Zvětšil jsem bandwidth sítě a najednou všechno začalo fungovat. Ano, jako obvykle, došel jsem k závěru, že dostatek spánku dokáže zázraky. Potíže s hotspotem mě přesvědčily, že si musím koupit krátký Ethernet kabel na nouzová připojení k Mattymu. Přemýšlím, že bych si koupil i cestovní router, ale stále nejsem úplně přesvědčen, že ho potřebuji. Možná spíš nepotřebuji, teď když mám dva mobily, které dokážou fungovat jako Access Point pomocí hotspotu.
Už se píše sobota 1. srpna. Během debugování připojení k hotspotu jsem ztratil pojem o čase, a než jsem se vzpamatoval, byly už 2 hodiny ráno, a nejpozději v 5 jsem musel vstávat. Hotspot jsem vzdal a začal doufat, že Martin bude mít zázračné řešení problému, což taky víceméně měl. Nebylo to přímo zázračné řešení, spíš dobré staré klasické řešení – využít jeho mobil jako hotspot. V 5 jsem se vzbudil a začal jsem se rychle, ale opatrně připravovat na cestu. Naštěstí jsem už všechno potřebné vybavení měl v tašce. Ještě jsem si řekl, že dobiju baterku Odroida z večerního debugování hotspotu, což se mi povedlo. Ale když jsem vyrazil z domova, měl jsem už 10–15minutové zpoždění, což nebylo optimální. Cestu k Martinovi neznám dobře, spoléhal jsem se na Waze. Takže jsem během cesty ještě nabral dalších 5–10 minut zpoždění. Setkal jsem se s Martinem, nevypadal naštvaně na moje zpoždění, rychle jsme naložili Mattyho a moje dvě tašky do Martinova VW, a vyrazili jsme v 6:50. Cesta byla dobrá až na hodně větví na cestě po vichřici, která byla předchozí večer. Ještě si můj nevyspalý mozek vzpomněl, že divoká zvěř existuje.
V 8:50 jsme byli na místě a v 9:00 jsme už mohli odstartovat soutěž. Martin mi pomohl s hotspotem, takže moje největší obava se přesunula spíš k baterce mého notebooku. Je zbrusu nová, ale pořád malá, jako dřív. Dřív dokázala pod zátěží vydržet maximálně 2 a půl hodiny – herní notebook, který dokáže trénovat neuronové sítě a který jsem (málem) v minulosti rozbil tím, že jsem na něm neustále trénoval neuronové sítě po dobu 2 let na magistru. Skončilo to tím, že poslední 2–3 týdny magistra se často začala zobrazovat modrá obrazovka smrti. Ale tohle je jiný příběh.
Zpět k Dobývání hradu. Začal jsem první pokus. Start byl u stromu, který Martin zmiňuje ve svém blogu. A hned na začátku situace nevypadala dobře. Matty nejdřív udělal kolečko kolem startovní čáry a pak se rozhodl odbočit doleva kolem stromu a jezdit zcela mimo cestu k nějakému keři. Začal jsem debugovat a hned první změna byla, že jsem změnil velikost okna nad depth mapou, podle kterých určuji, kde jsou překážky (viz video).
Možná se nejdřív ptáte, jak by měl algoritmus na řízení Mattyho teoreticky fungovat. Největší prioritu má algoritmus na detekci překážek, která se řídí čtyřmi okny. Pro připomenutí, na vidění Matty používá stereo kameru Luxonis Oak-D Pro, a na Mattym momentálně běží knihovna kamery DepthAI v3.6.1. Dřív jsem pracoval s verzi knihovny 2 a hned jsem si všiml, že ve verzi 3 jsou lepší algoritmy na zpracování hloubkové mapy. Naneštěstí jsem nemohl zapnout všechny filtry mapy, protože začala docházet operační paměť kamery. Běží tam 5×5 median filter, brightness filter a navíc zabudovaný algoritmus na odhad vzdálených bodů (stereo_subpixel). Průměr hloubky přes levé a pravé okno určuje, jestli může Matty odbočit doleva nebo doprava. Střední okno určuje, zda Matty může pokračovat směrem rovně. Ještě navíc jsem přidal spodní okno, které určuje, zda náhodou není prudký pád (ladil jsem to hlavně pro schody). K mému zklamání stereo subpixel není magický algoritmus, který vyřeší problém určení hloubky vzdálených bodů (jako bonus filtruji pryč body s malou jistotou predikce). Takže příliš vzdálené body mají hloubku 0, což je nedefinovaný stav (na videu jsou v černé barvě), a Matty bere takové body jako blízkou překážku. Algoritmus se tedy nemůže dívat příliš vysoko, protože naráží na nedefinované body nad horizontem. Řešil jsem to tím, že mám nahoru-dolů posuvná okna a samotný posun se řídí IMU Luxonis kamery. Bohužel IMU není přesné, a jako bonus se z videa zdá, že se okna posouvají v opačném směru, než se mají doopravdy posouvat. Ano, znaménko vrací úder. Ve výsledku Matty čas od času detekuje zem jako blízkou překážku a odbočí na stranu, která vypadá vzdálenější. Je to vidět přímo na videu a až mě překvapilo, jak moc deterministické toto chování je – ve všech bězích Matty odbočoval doleva do trávy na stejná místa. Během soutěže jsem se pokoušel vyřešit problém změnami konstant, ale nechtěl jsem zasahovat příliš do kódu, abych nerozbil všechno, což se nakonec i stalo. Navíc mě tlačila baterka laptopu, která se rychle vybíjela, a v okolí jsme neměli kde nabíjet.
Druhá kritická část algoritmu je detekce cesty. Zatím tam používám stejnou neuronovou síť, kterou Martin použil na soutěži Tulák po krasu 2026. Jak můžete z videa vidět, model nefunguje bezchybně, ale je stabilní, když je cesta jasně definovaná. Naneštěstí nestabilita detekce překážek nepomáhala. Několikrát se stalo, že falešně pozitivní (FP) překážka způsobila prudkou zatáčku doleva nebo doprava. A jak je ve videu vidět, často se stávalo, že vlevo jsou pouze tráva a pole. Matty tak najednou vidí pole a hledání cesty detekuje oblast jako průchodnou. Výstup algoritmu je pak – jeď rovně do pole. Nastal ale scénář, kdy tráva byla ve skutečnosti vysoká, ale nižší než silnice, po které jel Matty. Matty spadl do příkopu s vysokou trávou a depth mapa najednou nemohla být úplná kvůli příliš blízkému objektu. Takže se najednou vším směrem stala překážka – ať se Matty otočil kamkoli, viděl překážku. Dostal se tak do koncového stavu. Několikrát se díky náhodě dokázal odtamtud dostat, ale jednalo se spíš o štěstí.
Během soutěže jsem ještě neměl takový hezký skript na debugování, díky kterému jsem vytvořil tohle video, takže na většinu pozorování výše jsem přišel až včera, 3. srpna. Během soutěže jsem si správně myslel, že je něco špatně s okny na detekci překážek z depth mapy, tak jsem se pokusil párkrát trefit dobré nastavení v konfiguračním souboru. Některá nastavení byla doopravdy lepší než jiná, ale žádné z nich nevyřešilo problém vjezdu do trávy. Kdybych jen mohl přijít na to, že se okna posouvají ve špatném směru a že Matty naviguje tak, že se dívá čistě do země… Každopádně baterka notebooku se mi už téměř vybila. Zbývalo posledních 15% a dostal jsem nápad pokusit se nastavit nedefinované hloubkové pixely na hodně velkou hodnotu, která se blížila maximální vzdálenosti. Proto si můžete všimnout, že ve videu horní část depth mapy má masku. Ovšem trochu předbíhám. Dokončil jsem verzi 0 masky, nahrál jsem kód do Mattyho a spustil mód čekání na uvolnění stop tlačítka. Baterka notebooku už byla na 7%. Rozběhl jsem se k Mattymu, odjistil stop tlačítko a najednou nic. Matty se ani nepokusil rozjet. Rychle jsem se vrátil k notebooku a už jsem ho nedokázal vzbudit. Takže to byl pro mě konec. Na takové situace mají Bulhaři hovorový výraz „отиде коня у реката". Překládá se to jako „Kůň vešel do řeky" a znamená to, že se všechno pokazilo. Naštěstí jsem v tu chvíli vedl podle ujeté vzdálenosti. Můj náskok vydržel ještě dlouho, ale nevydržel dostatečně dlouho.
Bylo už po 11:00 a najednou se objevil tým Helhest z ČVUT, tedy aspoň hardwarová část týmu. Jejich návrh tříkolového robota je dost dobrý, robustní a dokáže jet i vzhůru nohama. Navíc je mohutný, těžký, hodně silný, a jeho konstrukce pevná. Pokaždé, když udělá prudký pohyb, jeho kovová konstrukce vydá výrazné skřípavé zvuky a jeho velká motocyklová kola vydají zvuk protáčejících se pneumatik na asfaltu. Vzbuzuje respekt a přitahoval nejvíc pozornosti kolemjdoucích. Zanedlouho přijela i softwarová část týmu a s sebou přinesli skládací stůl, skládací židle a velký přenosný akumulátor. Půjčili nám ho taky, abychom mohli dobíjet baterky, a byla to naše záchrana. Jsem jim nesmírně vděčný. Popravdě v tu chvíli jsem už taky potřeboval dobít svoje vlastní baterky, tak jsem si dal syrové tyčinky. Ale i tak si 3 hodiny spánku už začaly vybírat svou daň. Neustále jsem přemýšlel o tom, jak stabilizovat Mattyho, a o Helhest robotovi a asi jsem se nesocializoval tak moc, jak jsem později chtěl.
Než jsem se stihl vzpamatovat, měl už můj notebook 16% baterky a dokonce se probudil ze spánku. Smůla byla, že jsem se nemohl připojit k Mattymu a začal jsem panikařit. Martin přitom nebyl v okolí, vyrazil testovat Pata, takže mi zbývalo vyčkat a přemýšlet, co se mohlo pokazit na mojí masce horních vzdálených bodů tak, že by to vyhodilo výjimku. Přišel jsem na to, že jsem možná příliš spěchal a měl bych začít tím, že přepíšu stejný kód od začátku. Martin se mezitím vrátil a dokázal nahodit spojení s Mattym, takže to pro mě znamenalo, že jsem zpátky v soutěži. Přepsal jsem maskování bodů a najednou… voilà, Matty fungoval. Byl tedy čas na další testovací běh… Ano, byl to přímo běh z nasdíleného videa. Maskování nepomohlo vůbec. Maska vyřešila problém detekce oblohy jako překážky, ale měl jsem zmatek v indexech z logu a neuvědomil jsem si, že se Matty celou dobu díval na zem, a ne na oblohu. Takže můj finální běh dopadl naprosto stejně jako můj rekordní běh. Aspoň jsem byl schopný replikovat svůj výsledek, čímž jsem zatvrdil svůj rekord. Ale tím, že jsem problém nevyřešil, jsem taky ztratil inspiraci pokoušet se debugovat ještě víc přímo na místě. Řekl jsem si, že budu o hodně efektivnější doma poté, co se pořádně vyspím. Řekl jsem si taky, že možná hlavní chyba je v neuronové síti na detekci cesty. Včera 3. srpna jsem z logu zjistil, že ano, síť není stabilní, ale nebyla hlavní příčinou odbočky do trávy.

Z logů videa navíc můžete vidět, že čtečka QR kódů funguje a GPS dokáže dávat směr jízdy Mattymu, ale stále si nejsem jistý, jak moc stabilní GPS je. Z práce vím, že často není nejlepší nápad věřit pouze GPS. Jarda z týmu Unidroids bojoval s GPS na svém hoverboard robotovi, ale víc napíše on sám o svých zkušenostech. Musím ještě jednou dodat, že algoritmus běžící na Mattym není zdaleka hotový a budu pokračovat ve vývoji. Deadline je Robotour v září. Každopádně jsem otestoval verzi 0 algoritmu, Matty jel autonomně dostatečně dlouho, nasbíral tak cenná logovací data, narazil na zajímavý corner case s trávou, a jako bonus jsem zjistil, že čtení QR kódu z mobilu není vždy ideální, když svítí přímé sluníčko – takže bych řekl, že jsem svoje cíle splnil. Dokonce jsem splnil pár cílů, které jsem tehdy ještě neměl. Jako bonus Matty 02 neměl žádné havárie a během testování nebylo zraněno žádné zvíře, ani jeden z největších mravenců v Evropě.

Poté co běh z videa skončil, díval jsem se spíš, jak si vedou ostatní dva týmy – Unidroids a Helhest. Helhest nakonec dokázali stabilizovat svůj algoritmus natolik, že porazili rekord Mattyho 02. Během vítězného běhu jsem celou dobu šel vedle Helhesta a mluvili jsme o jejich algoritmu, který je dost zajímavý (nebudu prozrazovat detaily bez jejich souhlasu a doufám, že napíšou do fóra). Navíc se po dokončení běhu nevzdali a řekli si, že se budou dál pokoušet dobýt hrad. Zbytek skupiny jsme se rozhodli jít na hrad pěšky a počkat na ně tam. Martin nenechal Pata a rozhodl se dál sbírat data a zkoušet autonomní režim. Pat nám jako vedlejší efekt sloužil jako přeprava na osobní věci. Postupně jsme se dobrali k hradu a museli jsme ho nakonec dobýt sami, bez robotů. Což jsme dokázali. Jediná obrana hradu byla cenovka 100 Kč na vstup. Hrad je pěkný a tajemný, doporučuji ho. Přitom jsem měl jeden cíl – ochranu a vrácení kuželu. Ale než jsme se stihli podívat do všech koutů hradu, kužel zmizel. Pak se magicky objevil u Martina. A už jsem ho nespustil z očí, dokonce jsem ho nesl celou dobu. „My precious!" Pak následovala hospoda, plánování dalších soutěží a co s roboty, zmrzlina a cesta domů.
Cesta byla v pohodě, protože jsem neřídil. Ještě jednou děkuji Martinovi za organizaci soutěže a za odvoz. V 22:30 jsem už byl ve svém autě i s Mattym v kufru a odjížděl jsem zpět do Prahy. Matty sice ten den nevyboural nic, ale moje cesta domů byla vlastní soutěž – dobývání Prahy. Hned v lese kousek od Martinovy obce jsem se musel vyhýbat neosvětlenému cyklistovi mezi zatáčkami. Pak jsem se na poslední chvíli vyhnul úseku s dálniční známkou (kterou jsem pochopitelně neměl). A velkolepé finále proběhlo v tunelu Blanka, kde mi prudce zvedlo tep sedm motorkářů, kteří se rozhodně nesnažili být nenápadní. Mise splněna, kapitán a Matty 02 jdou spát.


7. srpna 2026 — Unidroids
(autor textu Jaroslav Krch) — převzato z webu - divka_2026_II_analyza.md
Dívka 2026 II (1.8.2026) - Analýza dat
- GPS poloha: Unicore UM980 + L1/L2/L5 anténa, RTK + PPP korekce
- Dual Anténa Heading: Unicore UM982 + L1/L2 antény
- 10-Axis IMU: Hiwonder IM10A
Shrnutí
Řešení řízení robota bylo postaveno na záznamu GPS polohy. Záznam byl pořízen večer před startem (cca 1 km trasy).
Všechny pokusy při závodu vedly k tomu, že robot postupně sjížděl z cesty a systematicky uhýbal na pravou stranu.
Analýza dat po závodu ukázala, že fúze headingu a IMU obsahovala systematickou chybu 90 stupňů. Robot si myslel, že jede správným směrem, ale ve skutečnosti byl natočený do příkopu.
Analýza logu
Z logu je patrné, že robot při ztrátě heading z duální antény přepnul na heading z IMU. Úhel se skokově změnil.
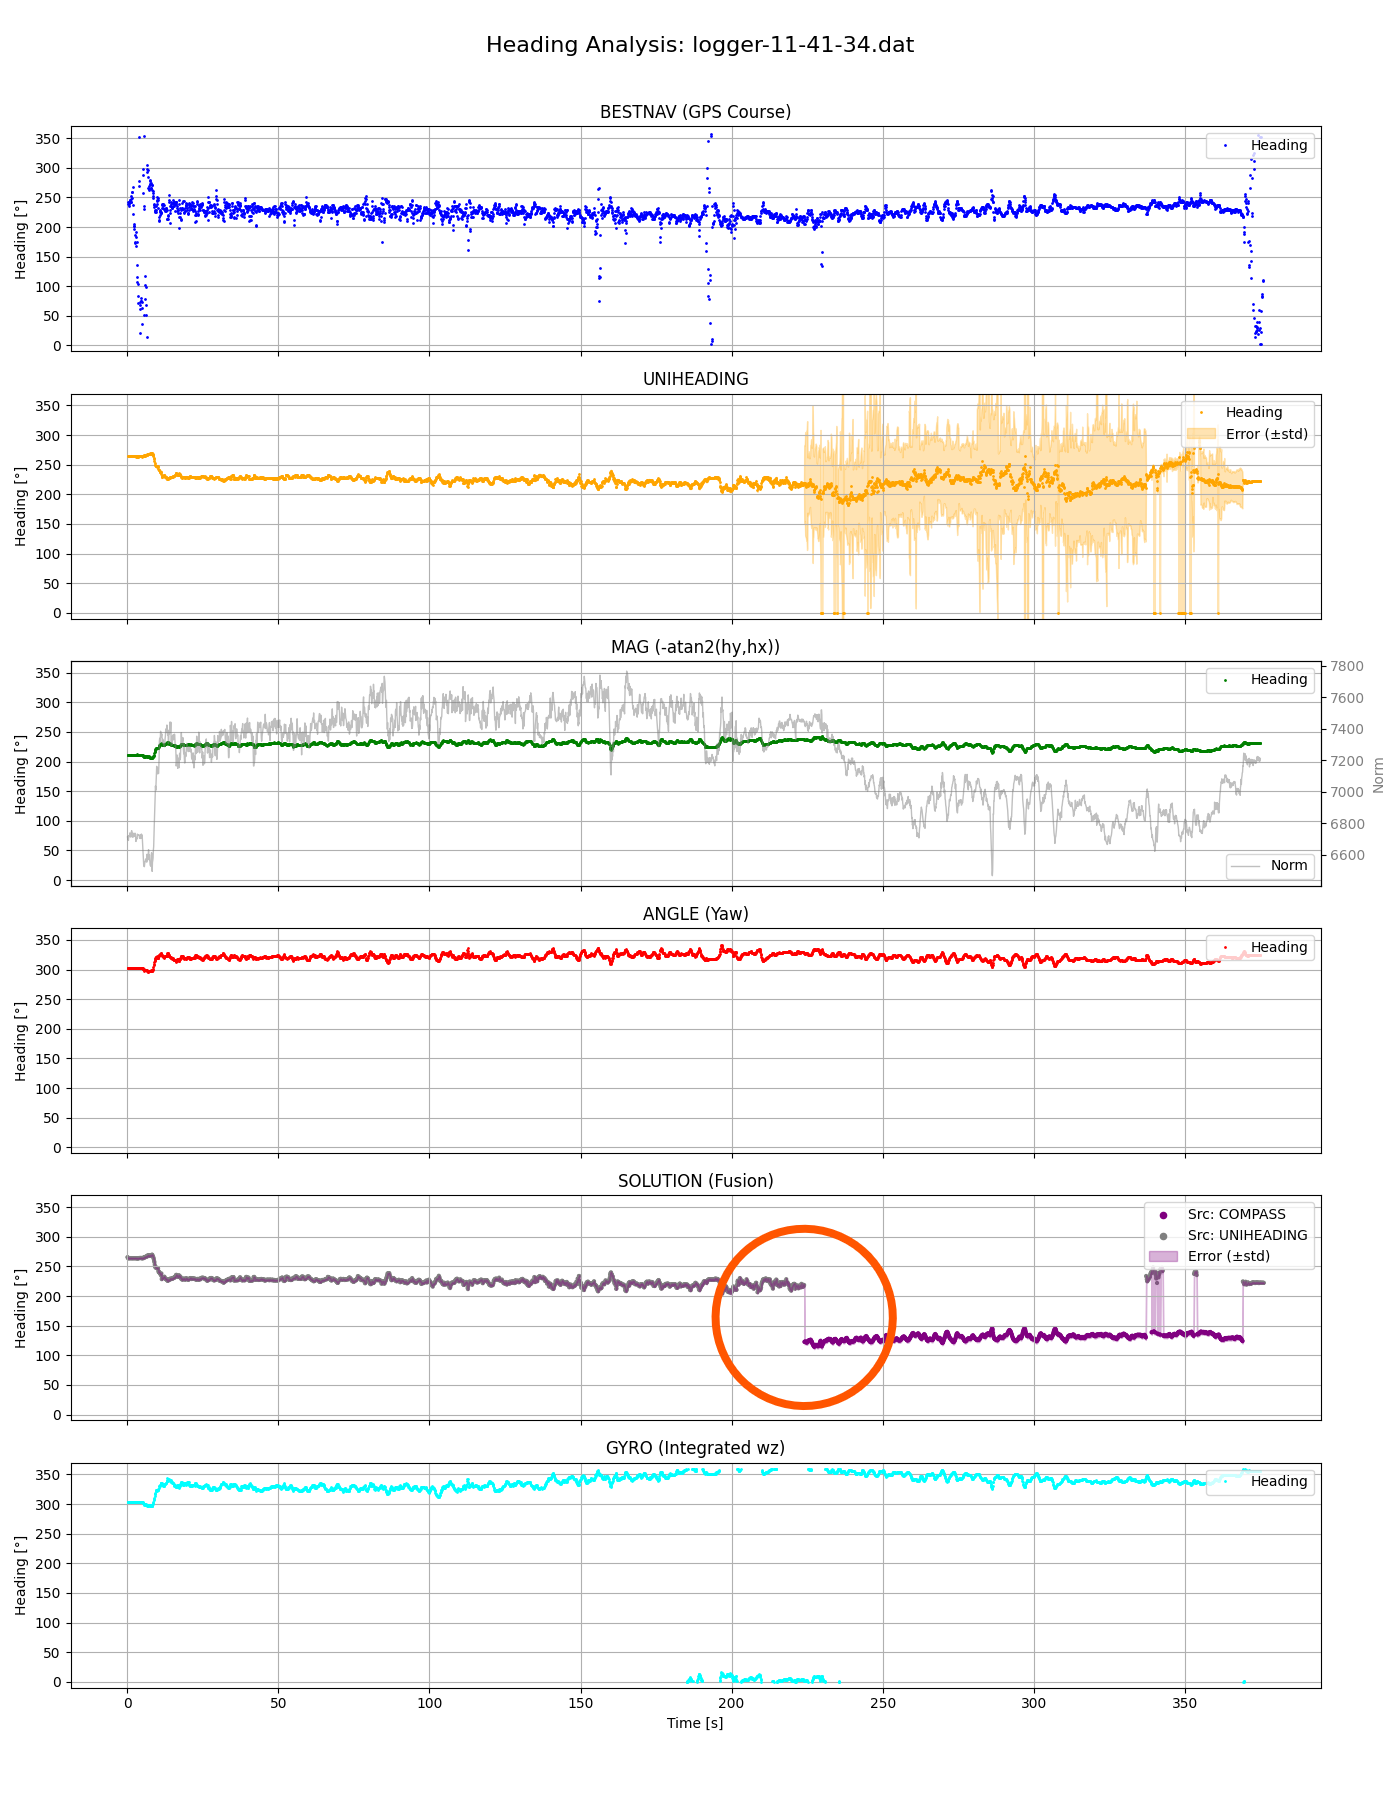
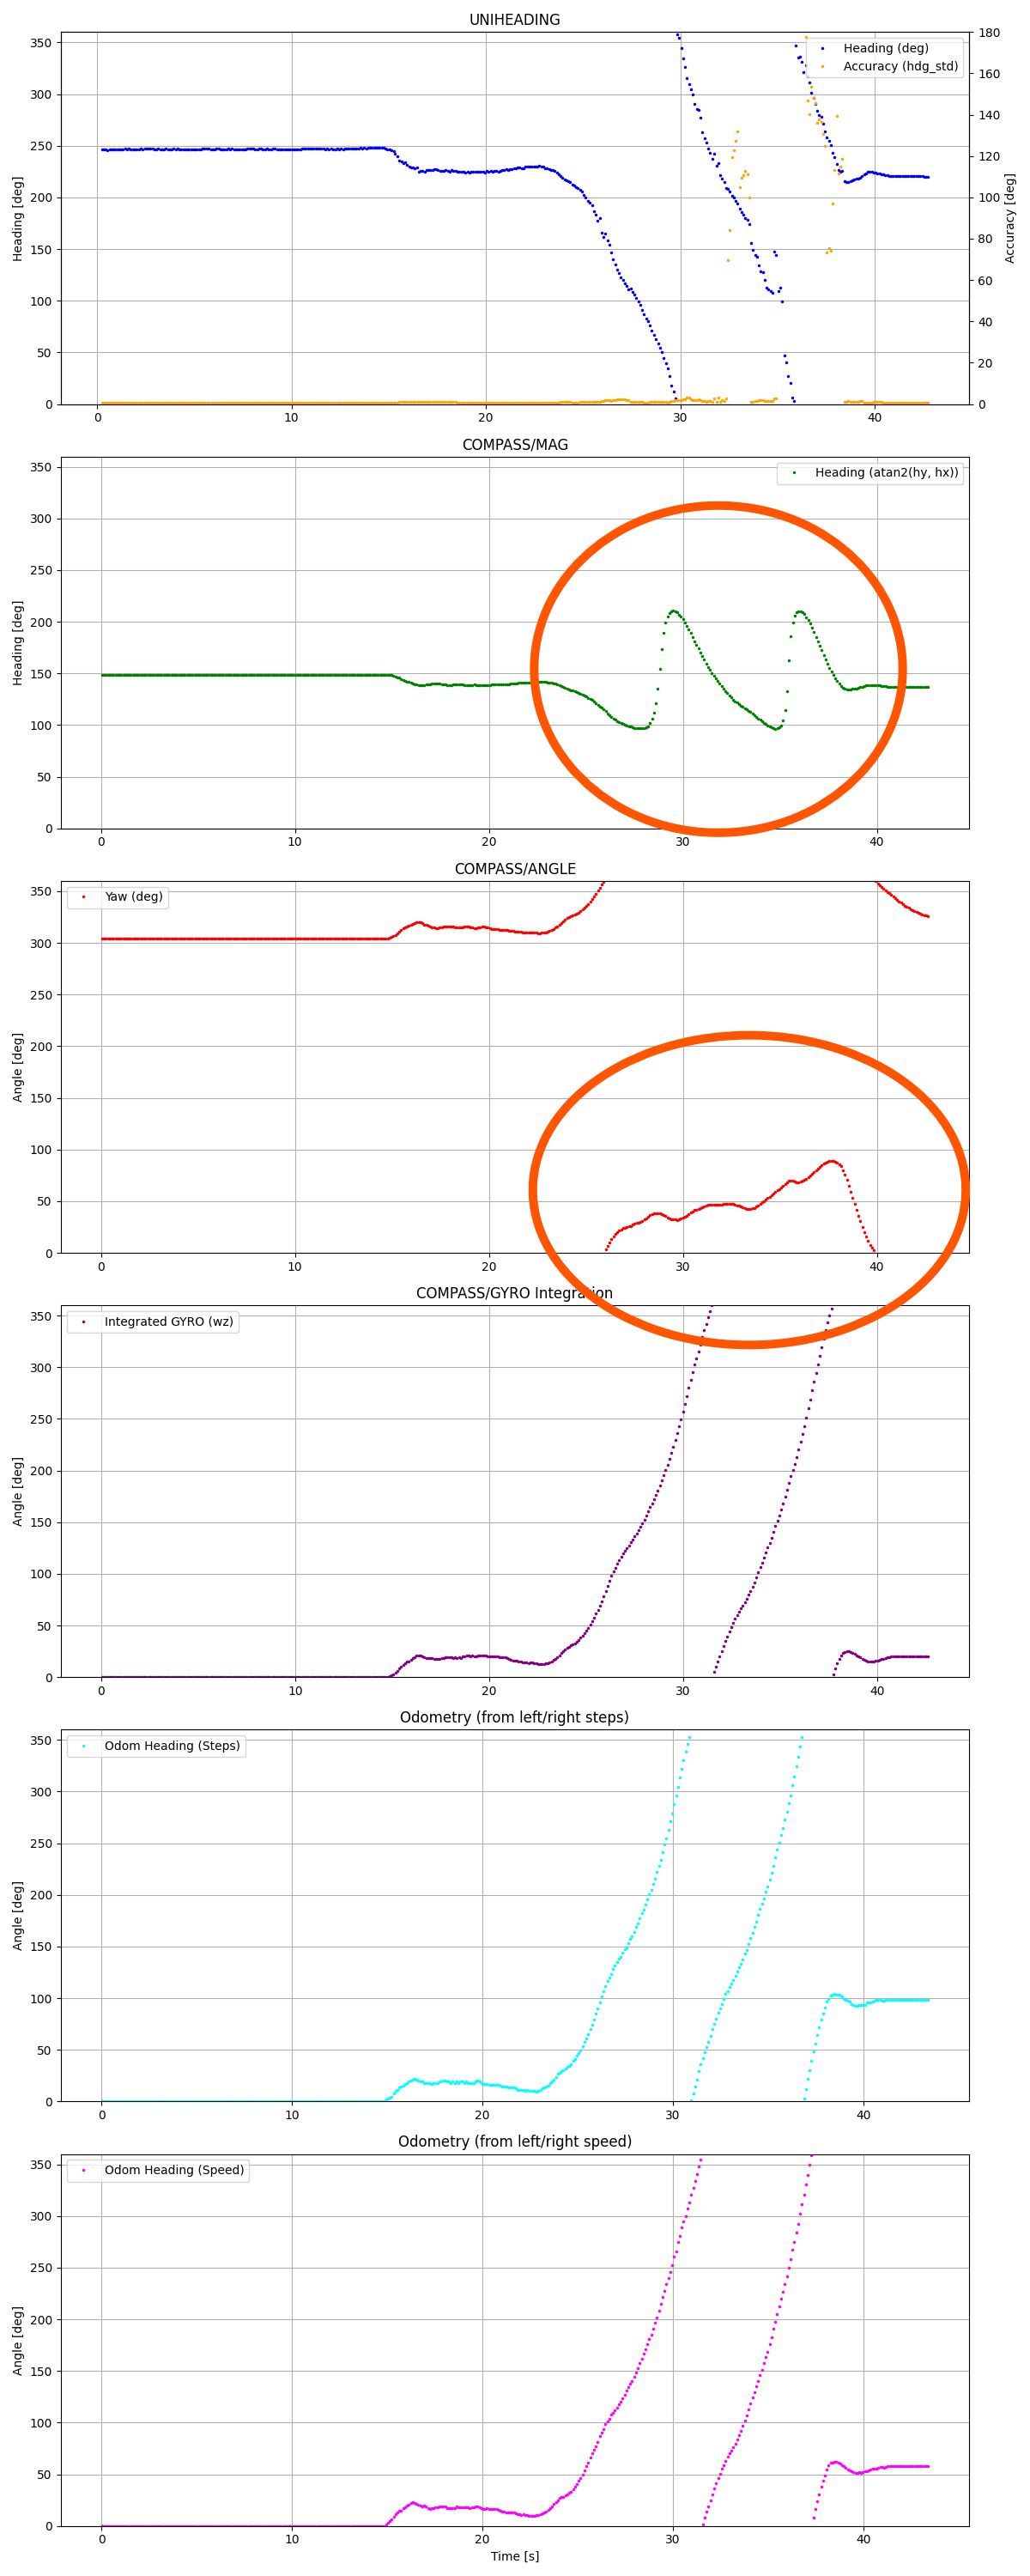
Vlevo: Záznam logu při manuálním vedení robota. Vpravo: Otočení robota o 2x360 stupňů.
Další zkoumání dat z IMU ukázalo zásadní problém pro integraci. Když jsem robota otočil na místě dvakrát dokola, magnetické pole (MAG) se neotočilo, a výsledný reportovaný úhel (ANGLE) tak není správný. Nicméně Gyroskop (GYRO) na první pohled poskytuje správné informace. (Tato zjištění budou předmětem změny kódu a vylepšení integračního řešení; dalším krokem bude už jen ze zvědavosti snížení množství železa v okolí kompasu zda je příčinou chybného reportování).
Kvalita headingu
Robot se pro orientaci primárně spoléhá na GNSS heading (duální anténu a Unicore UM982) a v případě potřeby se záložně přepíná na heading (úhel) z IMU.
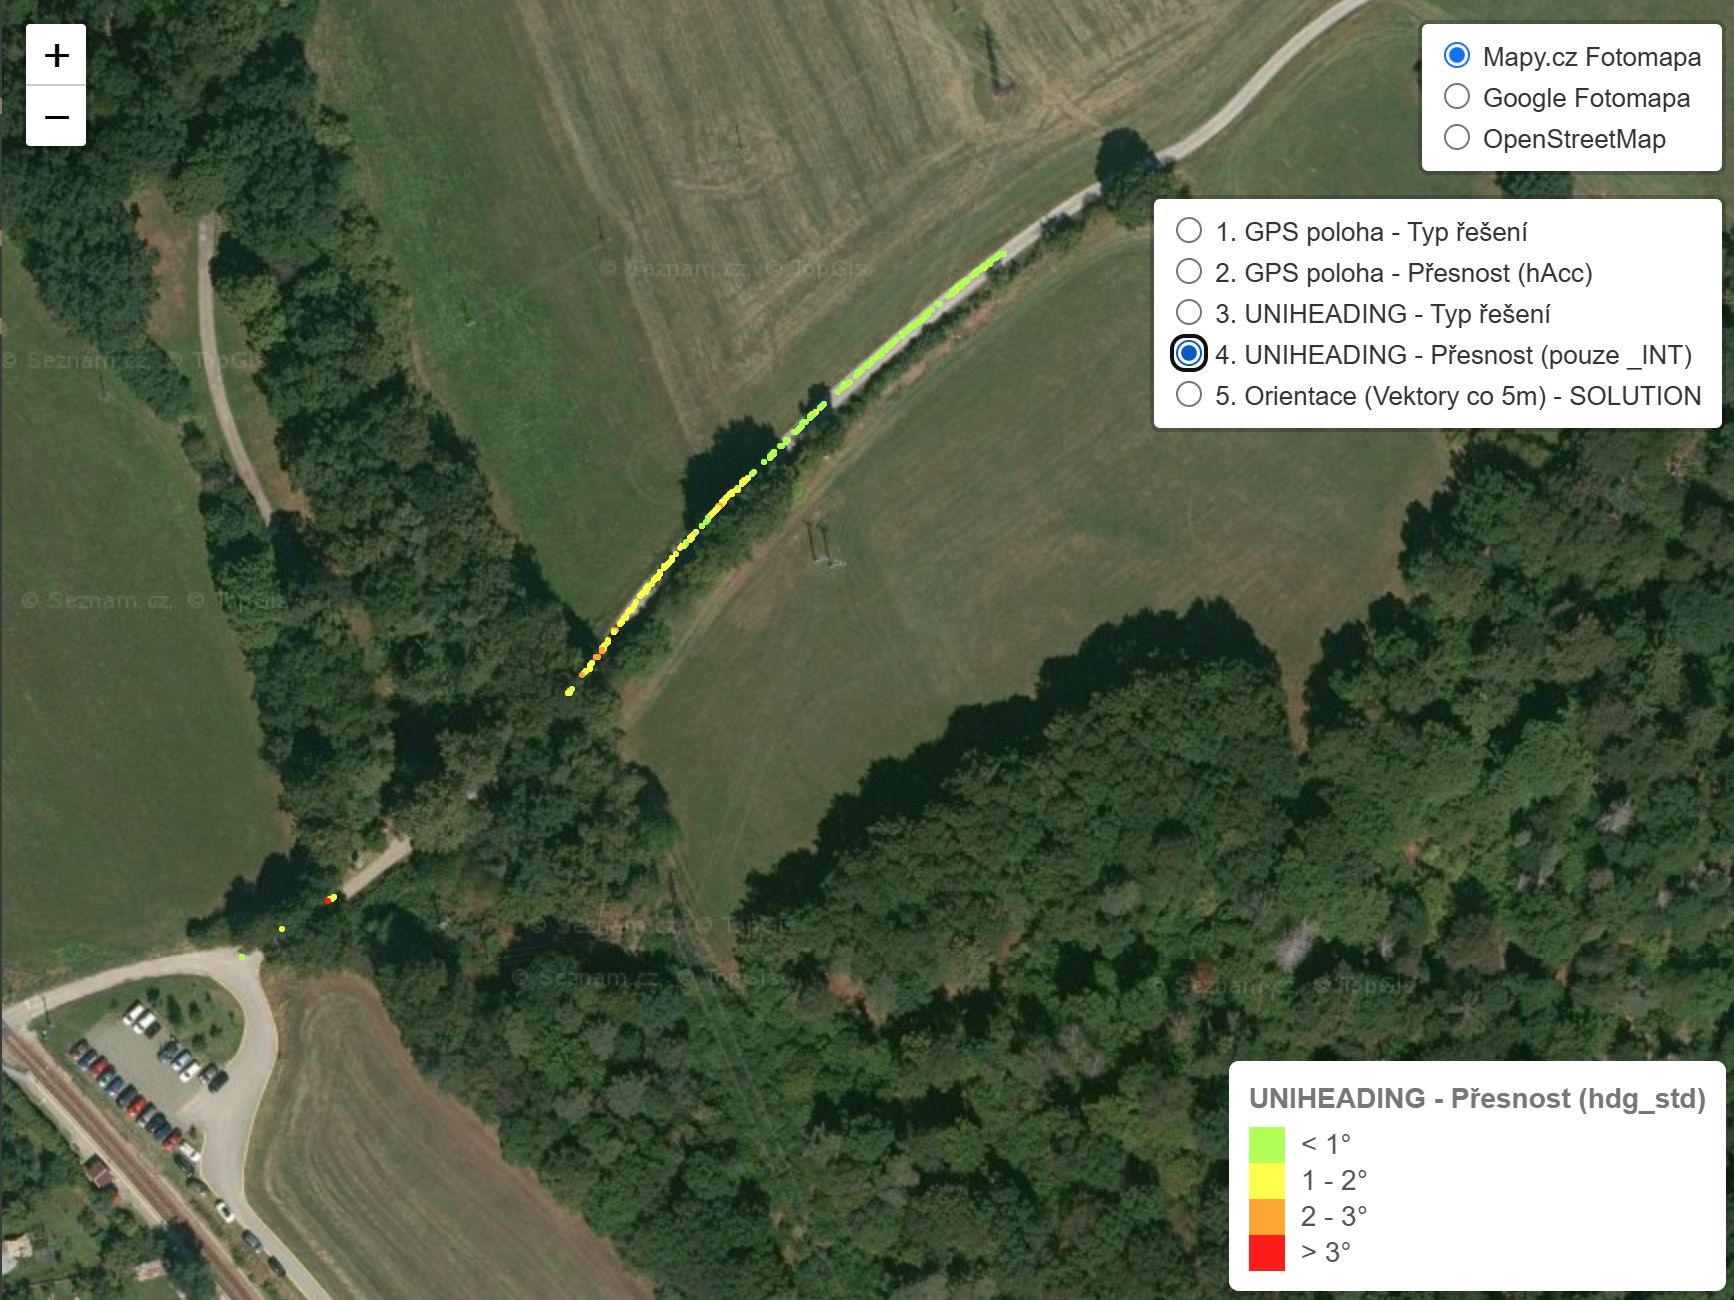
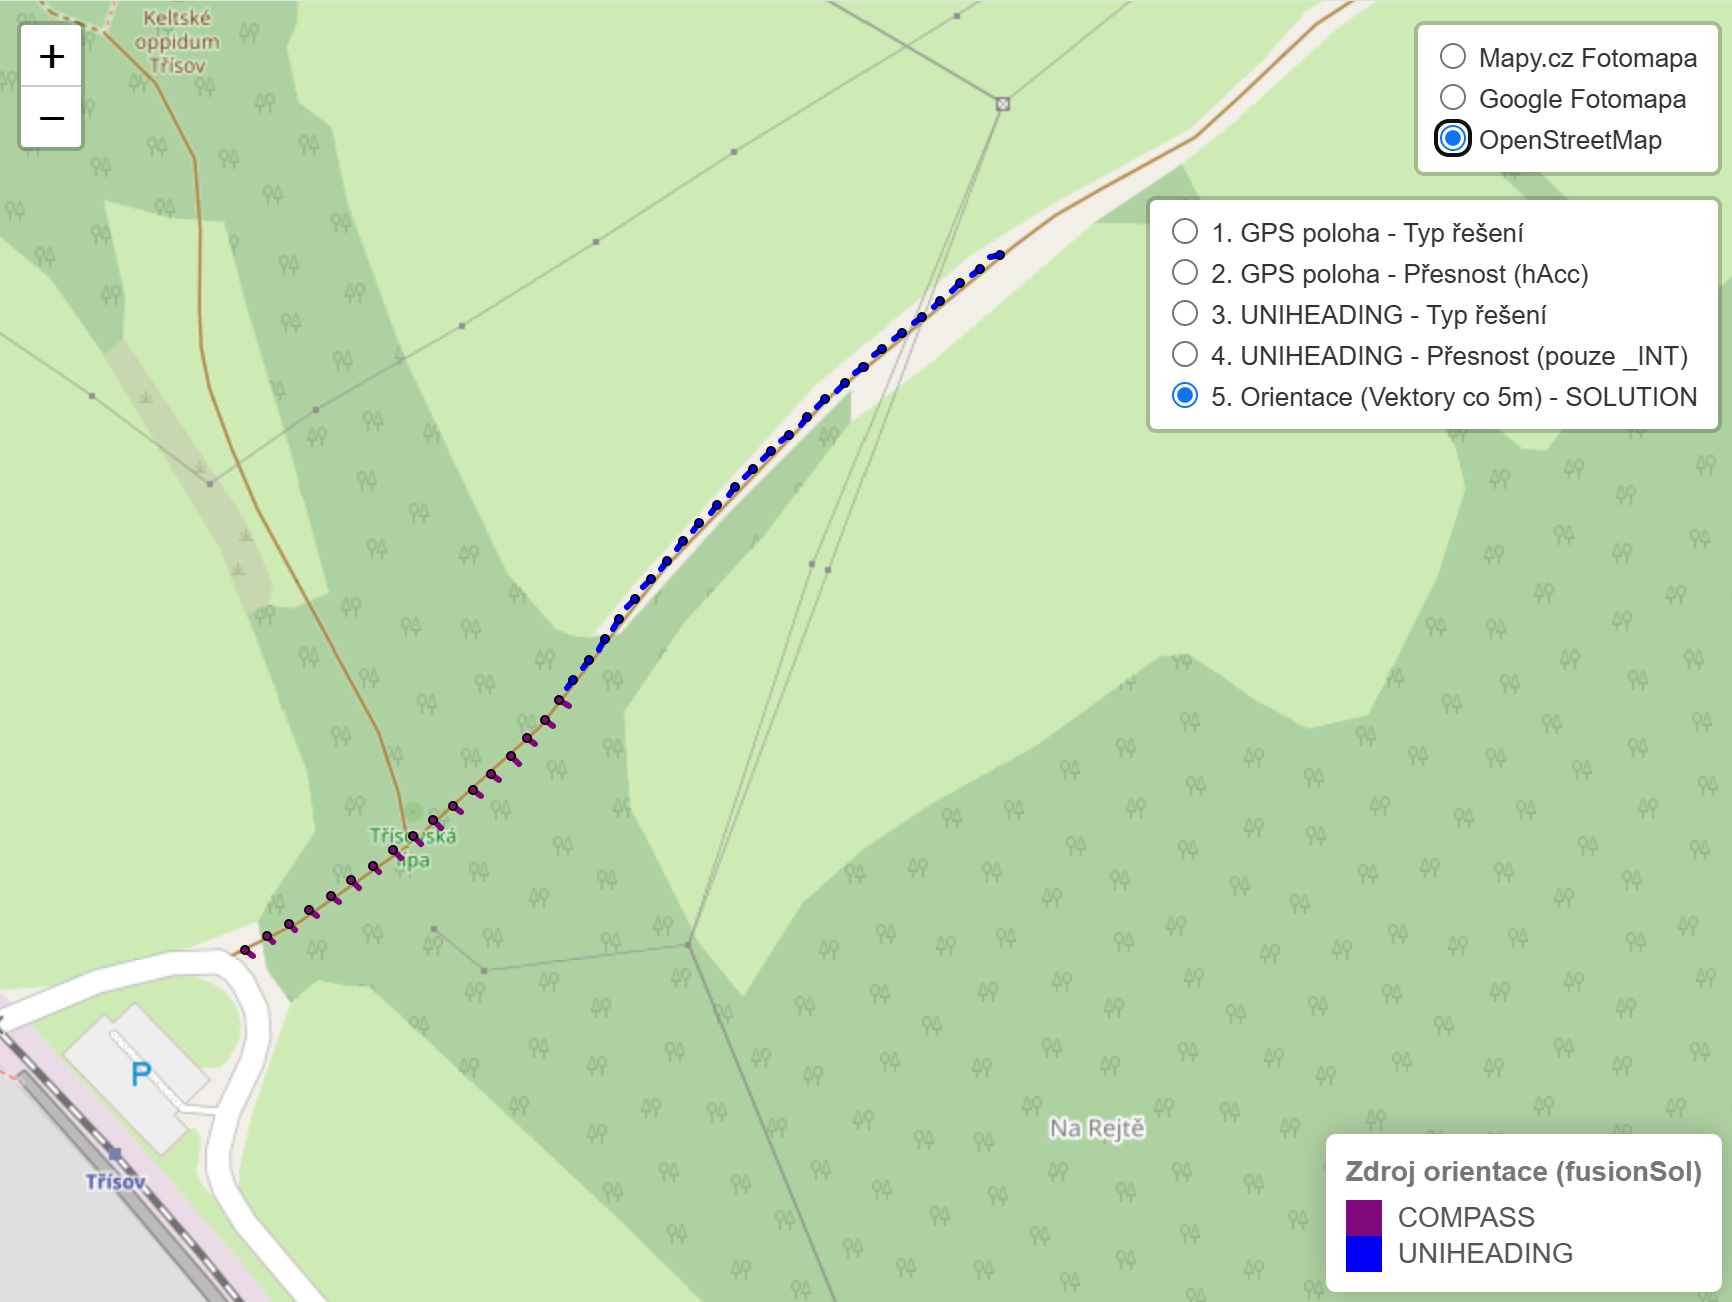
Vlevo: GNSS Heading a jeho chyba. Vpravo: Fúze směru orientace.
Mapa jasně ukazuje chybu orientace v částech, kde byl GNSS heading nepřesný, což je důsledek chyby v kalibraci IMU vůči robotovi.
Kvalita GPS dat
Robot byl osazen novou GNSS jednotkou Unicore UM980 s novou anténou pro příjem všech satelitních systémů a frekvencí L1/L2/L5 a s PPP korekcí. Jedná se o náhradu za původní L1/L2 anténu a u-blox F9R GNSS modul.
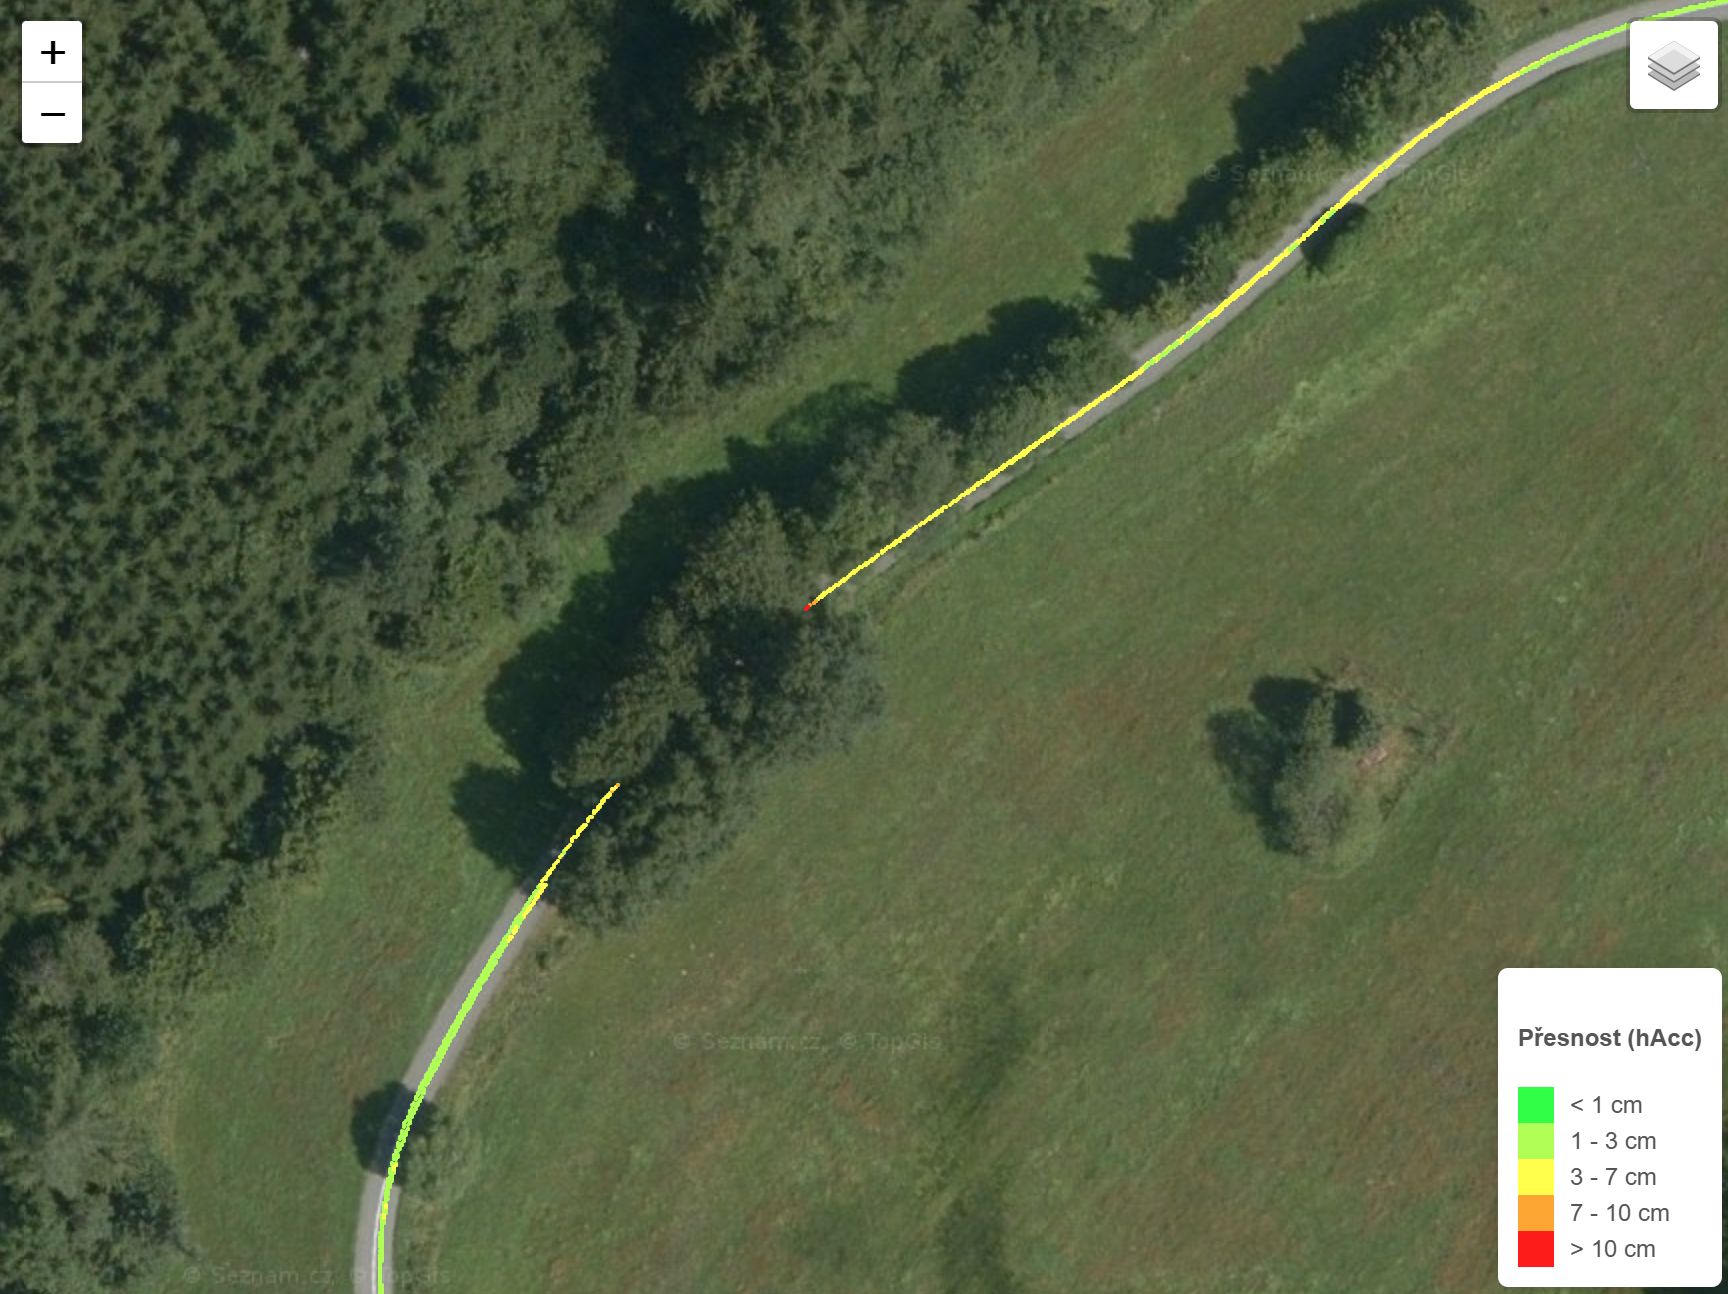
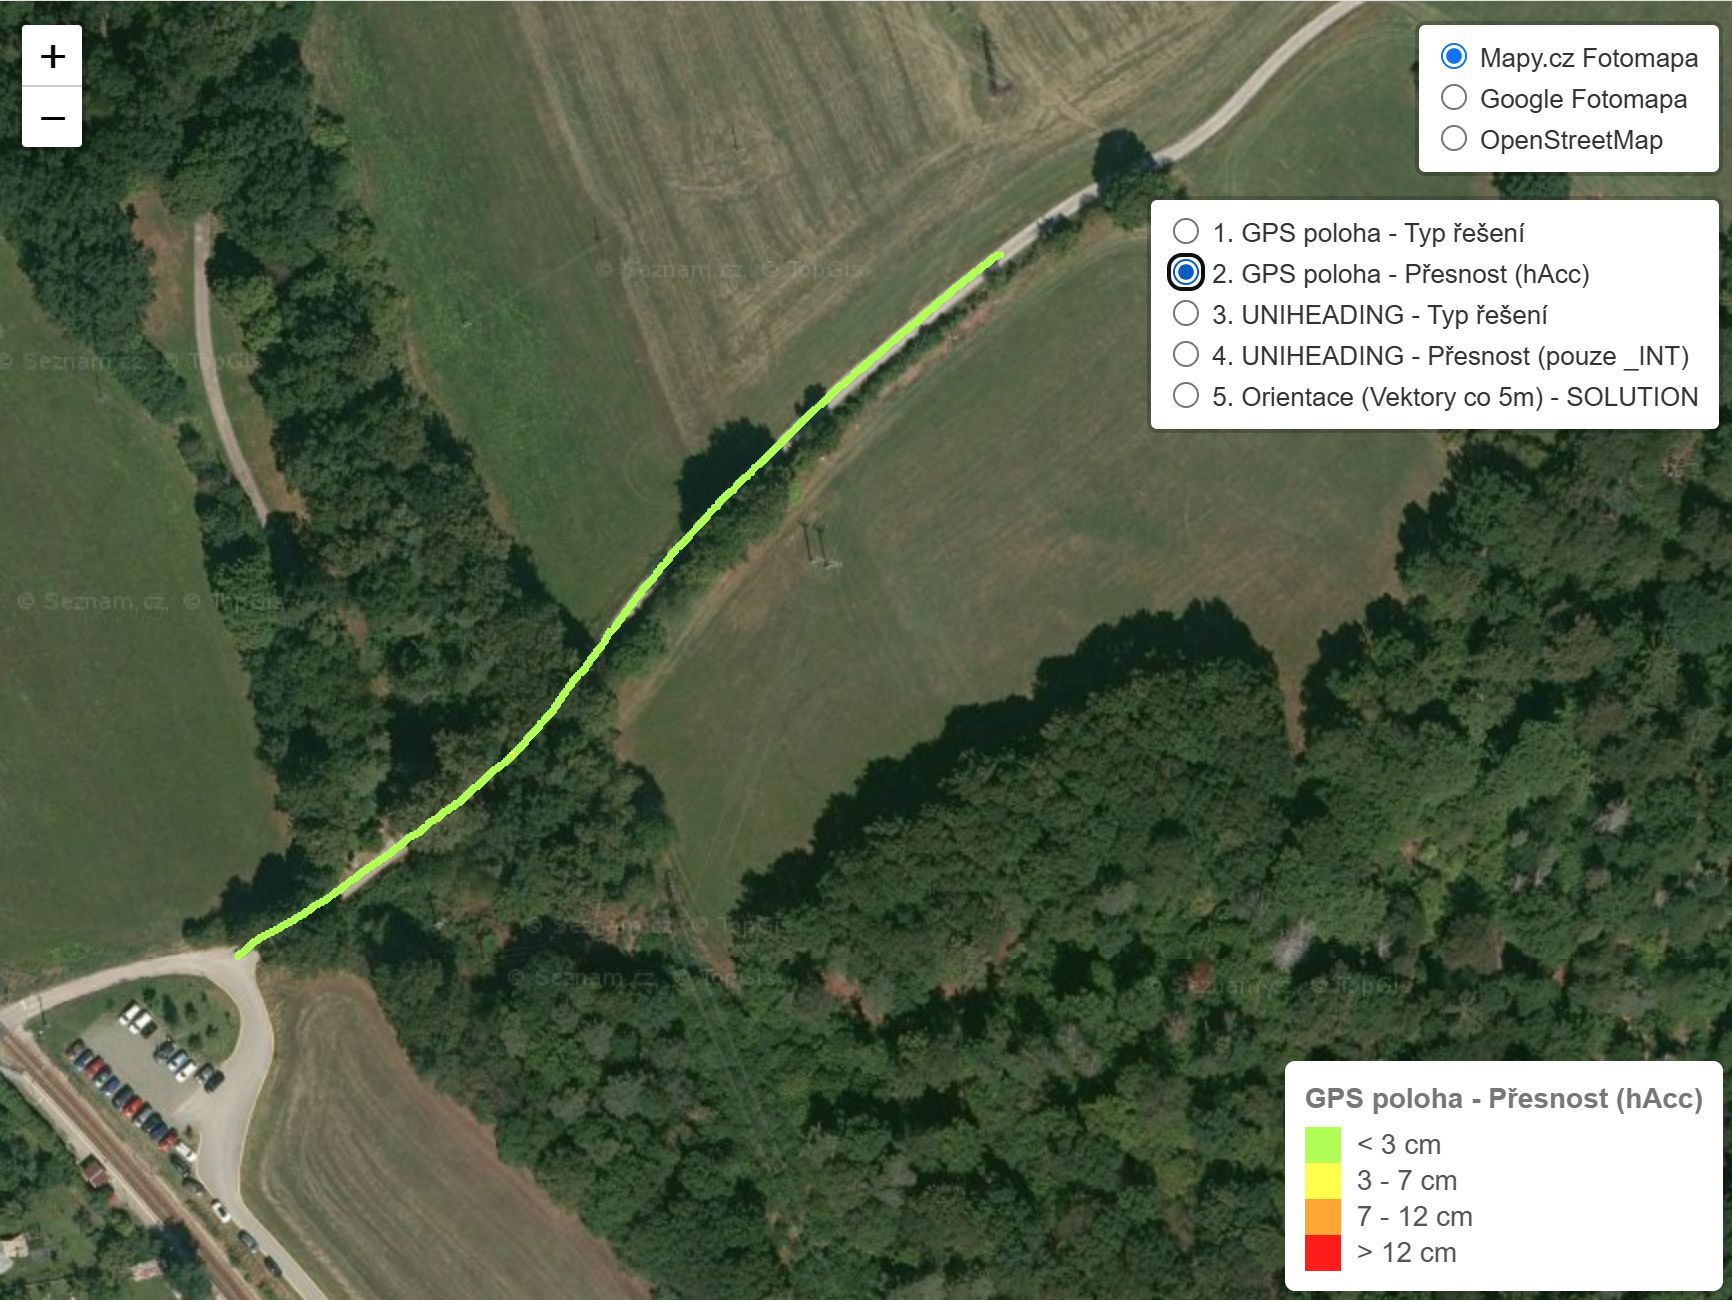
Vlevo: GPS záznam ze soutěže Tulák. Vpravo: GPS záznam z Dívky.
Modul Unicore UM980 společně s RTK korekcemi a L1/L2/L5 anténou byl schopen udržet RTK fix i pod stromy, zatímco u předchozího řešení (u-blox F9R s L1/L2 anténou) RTK pod stromy vypadávalo.
Závěr
Je třeba opravit fúzi headingu a IMU, aby robot lépe zvládal situace, kdy je GNSS heading nepřesný.
Modul UM982 je principiálně na primární anténě shodný s UM980 a na sekundární anténě pro určení směru používá L1/L2. Vyvstává otázka, zda pro sekundární přijímač nevyužít původní anténu od F9R, která by mohla mít lepší zisk. Což je předmětem dalšího zkoumání.
Interaktivní mapa
Interaktivní mapa (online náhled): divka_2026_mapa_kompletni.html
9. srpna 2026 — ?? Dobývání hradu II. ??
Kapitolu prvního Dobývání hradu bych asi pomalu uzavřel. Díky moc aktivním účastníkům, divákům a partnerům organizace soutěže.
A co druhá kapitola, bude? Máte o ní zájem? Má posoutěžní eufórie brzy vyprchá, tak je třeba k dalšímu kroku rychle položit základy!
Čtvrtletní Dobývání
Asi první, co mi přišlo na mysl, bylo, že pořádat soutěž až za rok, je hrozně daleko a s rozvojem AI je otázka, zda ještě budeme mít šanci něco zajímavého zkoušet. A to horké léto —
není nějaka alternativa? Podzim je Robotour, na jaře zase Robotem Rovně nebo začátkem léta Tulák.
Co pozdni podzim a co zima? A co to dělat každé roční období?!
GPS cílová lokace
Druhé téma, co se mi honilo hlavou, bylo, že GPS pozice cílového kužele „je pouze orientační” (něco jako text na reklamě, že obrázek je pouze ilustrační). Prostě já ani nevím,
kam přesně ten Jakub kužel položil a hlavně to nechci řešit — stížnosti, že je o 2m jinde, než říka XY-super-GPS předem zamítám. S Cimrmanem bych řekl „plus-mínus 200 let” … tak poloměr
podle mistra 200 metrů? … myšlenka v kostce je, že „kužel je někde na hradě” a „hledej šmudlo” (abych použil Cimrmana ještě jednou).
Ano, to nám nijak nebrání dát dopravní kužel na avízovanou GPS souřadnici, ale stejně tak máme možnost ho „schovat za roh”.
Lokace 2
Preference Helhesta byla, ať to není tak daleko od Prahy, což je celkem fér, když všechny 3 týmy byly z Prahy. V průvodci jsem narazil na zříceninu Zvířetice u Mladé Boleslavi, což je aktuální kandidát na pozdní podzim (poslední týden v říjnu 2026).

MartinL pak doporučoval hrad Litice, kde by bylo i blízké ubytování v chatičkách pod hradem a pod. Byla by tam možná asi i zimní jízda, ale ta myslím skončí
„tragédií”, takže jí můžeme realizovat i přímo v Praze.

Obě lokace jsou rozjednané, tak už jenom zbývá KDO a KDY?
Zdroj:
- https://www.hrady.cz/hrad-zviretice-mlada-boleslav/galerieo/35283#images-42
- https://www.hrad-litice.cz/en/photogalleries
Teaser
Pokud chcete soutěž nějakým způsobem podpořit nebo máte nějaké doplnění/dotaz,
tak se nám prosím ozvěte pomocí kontaktního formuláře nebo na mail webmaster-at-robotika.cz