

Robotour 2026 GPS data
porovnání GPS dat jednotlivých týmů
Letos jsme svědky nové situace, kdy tým Unidroids řídil robota pouze s použitím GPS a přesto získal nejvyšší počet bodů!? Vedle procesních záležitostí s updatem OSM map se dostáváme do situace, kdy kvalitní OSM mapa a dobrá GPSka je od roku 2026 už dostatečná pro spolehlivou navigaci v parku. Je tomu opravdu tak? Blog update 22/9/2026 — Cogito GPS data
Asi bych začal s odkazem na starší článek z průvodce o Robotour, kde píši ať se nespoléháte na GPS, že je nepřesná nebo dokonce lže.
Momentálně to ale vypadá, že toto doporučení je již překonané a to i v parku se vzrostlými stromy?! Cílem tohoto článku je začít diskusi zda a jak
revidovat pravidla Robotour do dalších let.
OSM mapování
Pro začátek bych asi doporučil článek na OSM wiki - Accurancy. Zmiňují zde, že OSM jde primárně o lokální topologickou konzistenci,
jako například, že „lavička je na levé straně cesty” než její absolutní GPS pozici. Důvodem je, že přesná absolutní pozice se špatně zjištuje a např. chyba GPS pozice z mobilu
může být i několik metrů. Fakt, zda je lavička vlevo či vpravo je však snadno verifikovatelný.
Dále zde ukazují příklad, kdy i násobná měření mohou být systematicky špatně vzhledem ke geometrii sousedních budov a je tedy sporné danou cestu „opravovat”.
Doporučení je měnit pouze zjevné chyby — cesta prochází budovou, nebo POI (Point of Interest) je na špatné straně cesty.
Robotour OSM mapa
Pokud před soutěží testujete v cílovém parku, tak není žádná garance, že vámi upravená OSM mapa by pomohla i ostatním týmum. Jsou připady, kdy je cesta přerušená,
ve Stromovce to letos byla např. way 1559408577, ale paradoxně to zkomplikovalo situaci např. týmu MRVK,
který se snažil navigovat přes zahradní restauraci. A býval bych rad, kdyby to doplnil někdo s validními GPS souřadnicemi.
Když jsme s OSM začínali a vynutili si pravidlo, že cesty musí být v OSM, tak klasický matfyzácký přístup byl, že na server můžete udělat změny potřebné
pouze pro vás a pak je revertovat. Tj. na OSM to v nějaké verzi bylo a nazdar! Asi nemusím říkat, že toto není naším cílem, nebo je to třeba zdůraznit?
Další problém je kdy danou změnu uděláte. Projeví se okamžitě i když některé předpočítané PNG dlaždice pro zobrazení na
OpenStreetMap mohou zůstat cacheované
a je třeba tedy kompletní reload. Update o půnoci před soutěží je už nesmysl — každý zkušený soutěžící ví, že před soutěží je nejdůležitější se dobře vyspat,
aby byl připraven řešit krizové situace, které v den soutěže vždycky nastanou (to vám garantuje Murphy). Na druhou stranu, kolik lidí testuje v parku dříve než
v pátek při homologacích?? Zmrazení mapy týden předem by asi nikomu nepomohlo a stejně tak vést diskusi o něcem, co skoro nikdo neviděl, by zavánělo aktuální
politickou scénou … (vtip).
Otázka je, jak poznat, zda moje měření se shodují s měřeními ostatních týmů? Po soutěži je to vcelku snadná úloha, není-liž pravda? A ano, také to nemá skoro
žádný efekt leda bychom chtěli do Stromovky zamířit např. v roce 2036.
Sdílení dat není zakotveno v pravidlech pro rok 2026, ale rádi bychom to změnili.
GPS traces je možné uploadovat na OSM, ale týmy nejspíše mají i jiná, pro ostatní velmi cenná, data … uvidíme. Začali bychom s GPS.
Cogito GPS data
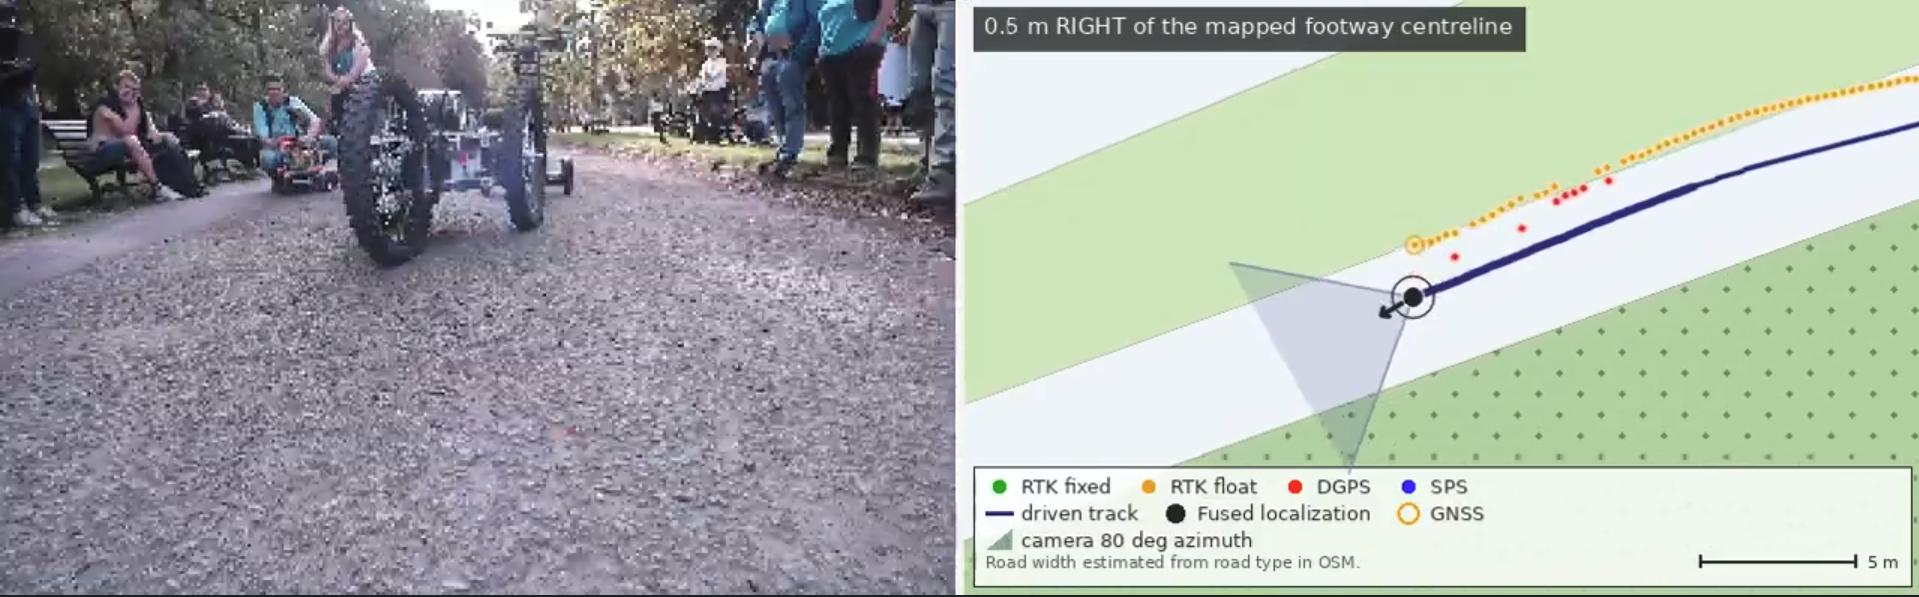
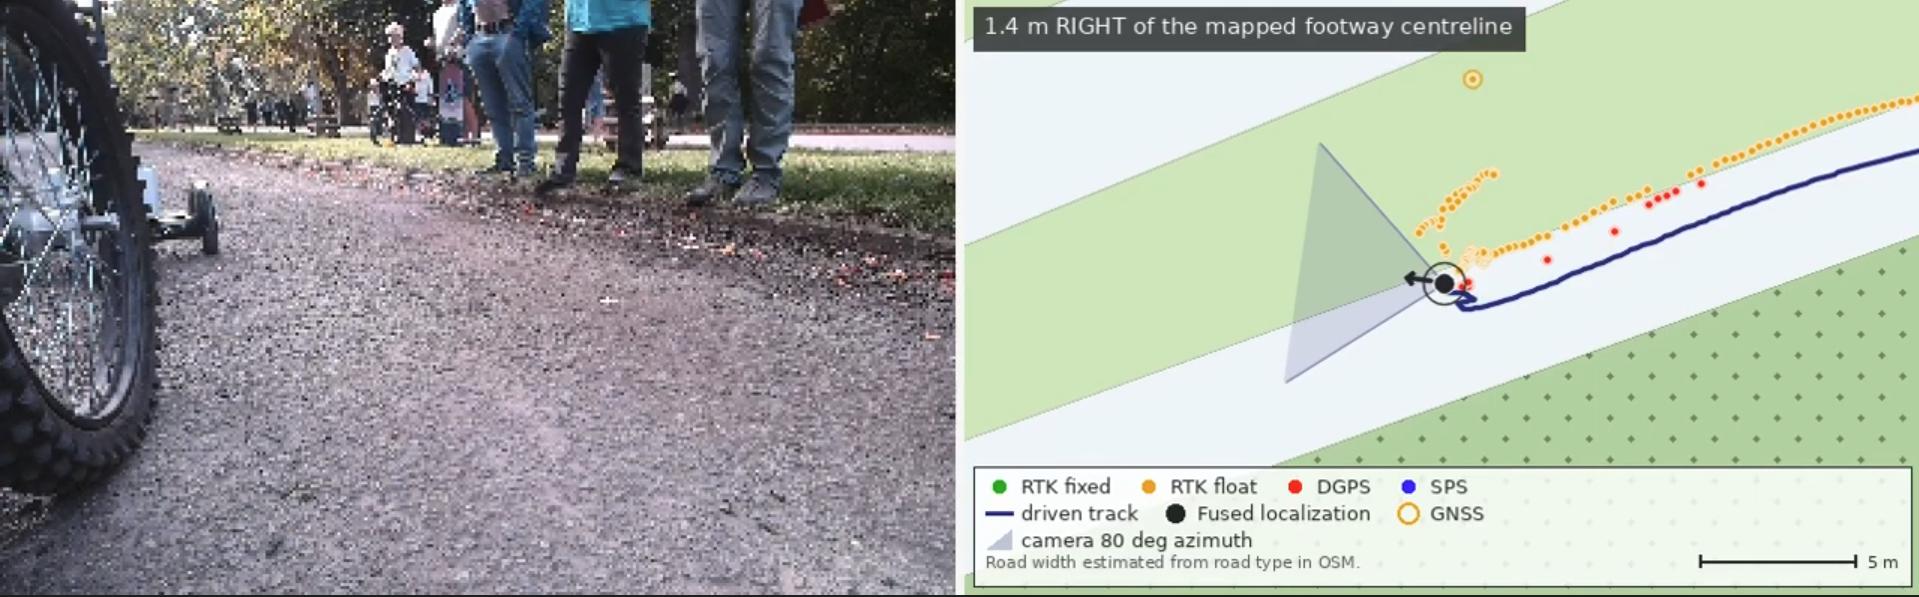
Jirka/Cogito mi po soutěži poslal následující video z posledního soutěžního kola, kdy robot přijede ke shluku dalších robotů dožadujících se piva. A vše je
nehybné. Vedle průběhu jednotlivých zdrojů pozice stojí za shlédnutí právě zavěrečná část. Pak jsme Helgu museli vypnout, a donutit i ostatní roboty
aby se pokojně rozešli. Na konci to totiž vypadá, že GPS je silně rušena od ostatních robotů! To jistě není záměr, ale předpokládám, že to nikdo neměřil …
Pokud chcete soutěž nějakým způsobem podpořit nebo máte nějaké doplnění/dotaz,
tak se nám prosím ozvěte pomocí kontaktního formuláře.